下肢机器人训练设备防滑踏面设计,适配偏瘫及术后患者
按摩与理疗设备全品种 · 步态训练设备 · 2026-07-11
文章摘要
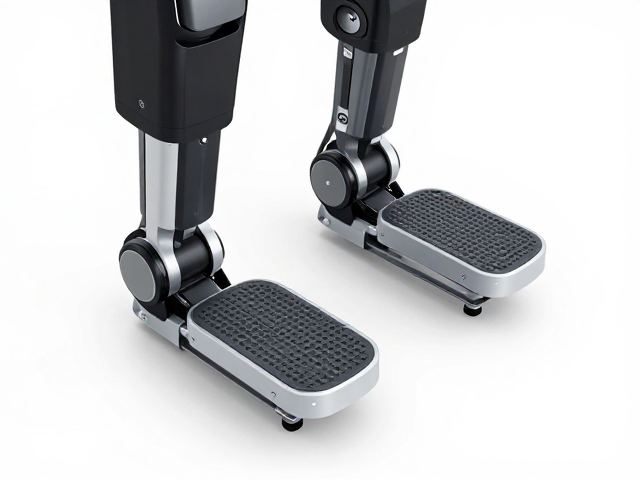
下肢机器人康复场景中防滑踏面的核心功能定位 下肢机器人训练设备在辅助偏瘫患者及术后康复者进行步态重建时,踏面与足底接触界面的物理特性直接决定了训练的安全边界。防滑设计并非简单的表面粗糙化处理,而是基于人体足底生物力学特征,通过材料科学与表面工程技术的结合,构建稳定的摩擦力传递机制。对于运动控制能力尚未完全恢复的患者而言,足底对地面的感知与抓地力是维持平衡的基础,防滑踏面能够有效降低因足底打滑引发
下肢机器人康复场景中防滑踏面的核心功能定位
下肢机器人训练设备在辅助偏瘫患者及术后康复者进行步态重建时,踏面与足底接触界面的物理特性直接决定了训练的安全边界。防滑设计并非简单的表面粗糙化处理,而是基于人体足底生物力学特征,通过材料科学与表面工程技术的结合,构建稳定的摩擦力传递机制。对于运动控制能力尚未完全恢复的患者而言,足底对地面的感知与抓地力是维持平衡的基础,防滑踏面能够有效降低因足底打滑引发的跌倒风险,确保患者在重复性步态训练中的稳定性。
在实际临床应用中,康复过程中的微动与滑动是常见现象,尤其是在进行等长收缩或动态平衡训练时,患者足部可能产生非预期位移。防滑踏面通过优化表面纹理形态与材料摩擦系数,能够提供可预测的阻力反馈,帮助患者建立正确的本体感觉。这种设计不仅保护了患者免受意外伤害,也为治疗师提供了更精准的控制变量,使得训练过程更加可控且符合康复医学的安全规范。
基于生物力学的表面纹理与材料选型逻辑
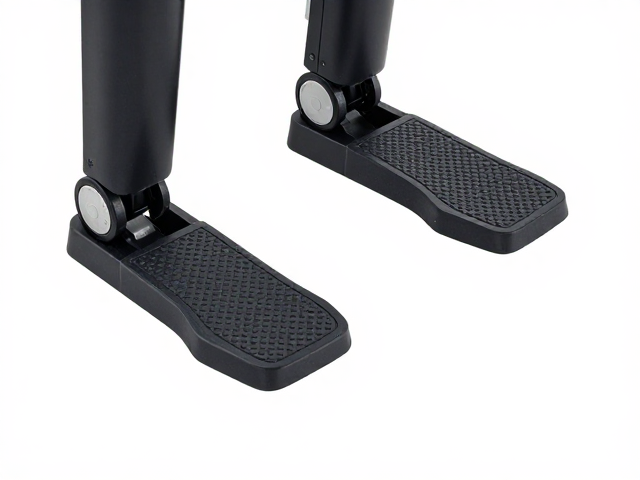
防滑踏面的设计需严格遵循足底接触力学原理,表面纹理的几何参数直接影响接触面积与摩擦力分布。常见的设计策略采用微凸点阵列或仿生沟槽结构,这些结构能够在足底施加垂直载荷时产生形变,增加有效接触点,从而提升静摩擦力。材料选择上,医用级硅胶或高密度聚氨酯因其优异的回弹性与耐磨性成为主流选择,这类材料能够在长期高频次的踩踏中保持性能稳定,同时具备良好的抗菌性能,符合医疗设备卫生标准。
纹理的深度与间距需要经过严密的力学模拟与实验验证,过深的纹理可能导致足底局部压强过大,引发不适或压伤,而过浅则无法提供足够的抓地力。研究表明,当表面纹理深度控制在2-5毫米区间,且间距与足底皮肤纹理形成互补时,防滑效果与舒适度能达到较优平衡。此外,材料表面的摩擦系数需根据患者的体重、步速及训练阶段进行动态调整,确保在不同训练强度下均能提供适宜的安全冗余。
临床适配性验证与患者安全性评估
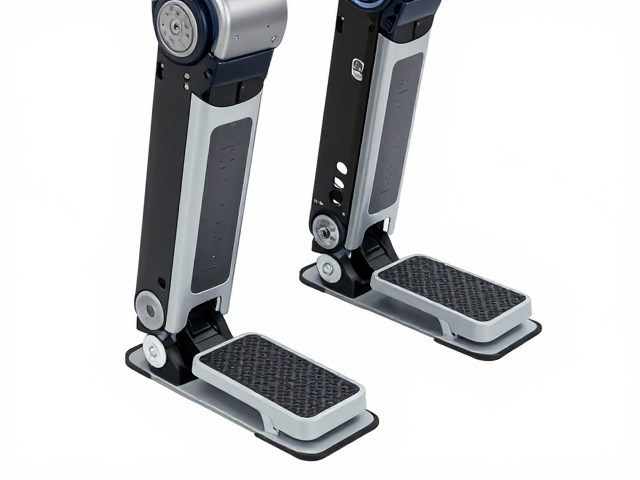
针对偏瘫患者,其足底可能存在感觉减退或肌肉无力等症状,防滑踏面的设计需考虑低摩擦力下的防滑需求。通过对比实验数据,采用高摩擦系数材料结合浅层微纹理的设计,在模拟湿滑环境下仍能保持较高的防滑性能,显著降低了训练过程中的滑倒事故率。对于术后患者,如膝关节置换或髋关节置换术后人群,其步态特征与偏瘫患者存在差异,防滑踏面需兼顾侧向稳定性,防止因单侧负重导致的侧向滑移。
安全性评估不仅限于防滑性能,还需关注踏面对足底皮肤的生理影响。长期使用防滑踏面需确保材料无毒性、无刺激性,且表面不易积聚细菌或污垢。临床随访数据显示,采用符合医疗器械生物相容性标准的材料制作的防滑踏面,在连续使用数月后未出现皮肤过敏或感染案例。同时,踏面的边缘处理需圆润平滑,避免对患者足部构成硬性碰撞伤害,确保训练过程的舒适性与安全性。
维护周期与长期性能保持策略
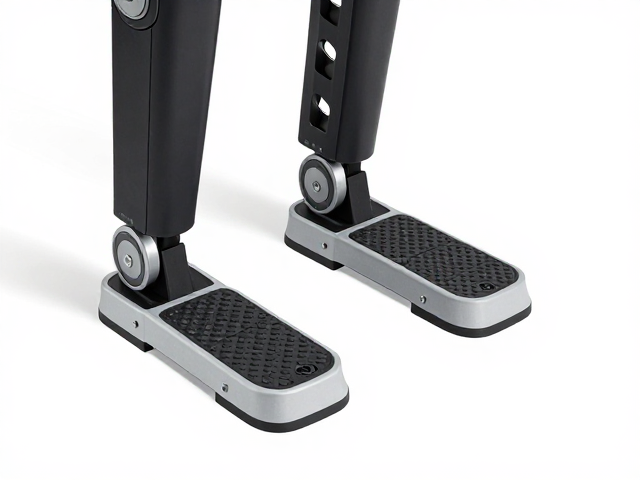
防滑踏面的功能持久性依赖于严密的维护保养流程。表面纹理在使用过程中会逐渐磨损,导致防滑性能下降,因此需建立定期的目视检查与功能测试机制。通过定期清洁去除足底残留的汗渍、灰尘或异物,可有效维持表面摩擦特性。对于可拆卸式防滑垫,建议每使用一定时长后进行更换,以防止材料老化导致的防滑失效。
维护过程中需避免使用强腐蚀性清洁剂,以免破坏材料表面的微观结构。推荐使用中性洗涤剂配合软布进行擦拭,保持踏面干燥与清洁。对于集成在设备内部的防滑组件,需定期检查其固定结构是否松动,确保在训练过程中不发生位移或脱落。通过科学的维护策略,可延长防滑踏面的使用寿命,确保持续为患者提供安全可靠的训练支持。