脊柱牵引设备核心参数,间歇模式控制与牵引行程计算
按摩与理疗设备全品种 · 牵引治疗设备 · 2026-04-11
文章摘要
脊柱牵引设备的间歇模式控制逻辑 间歇模式的核心在于通过时间维度的应力释放与重建,模拟人体软组织在动态负荷下的生理适应过程,其控制算法通常遵循“牵引-保持-放松”的闭环周期。在实际设备运行中,牵引阶段通过电机或气动系统施加预设拉力,持续特定秒数以拉伸椎间隙;随后的保持阶段维持最大拉力,旨在让软组织达到稳定的形变状态;的放松阶段则迅速降低拉力至零或接近零,使肌肉和韧带恢复原状,这一完整周期的设定直接
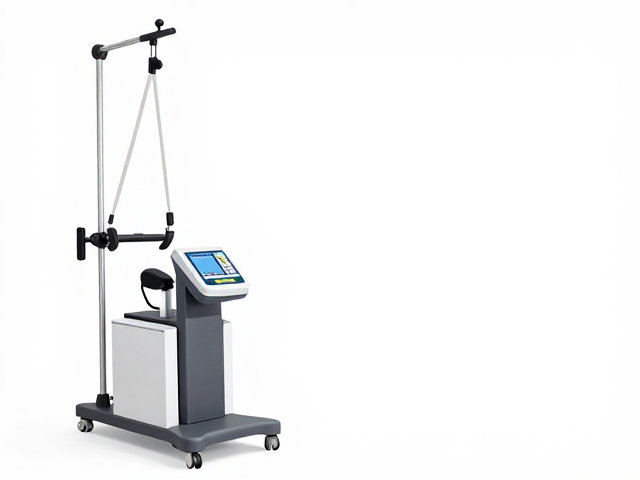
脊柱牵引设备的间歇模式控制逻辑
间歇模式的核心在于通过时间维度的应力释放与重建,模拟人体软组织在动态负荷下的生理适应过程,其控制算法通常遵循“牵引-保持-放松”的闭环周期。在实际设备运行中,牵引阶段通过电机或气动系统施加预设拉力,持续特定秒数以拉伸椎间隙;随后的保持阶段维持最大拉力,旨在让软组织达到稳定的形变状态;的放松阶段则迅速降低拉力至零或接近零,使肌肉和韧带恢复原状,这一完整周期的设定直接决定了治疗的安全边界与临床有效性。
控制系统的响应速度与精度是确保间歇模式稳定的关键指标,现代设备多采用高精度编码器与压力传感器实时反馈数据,通过PID(比例-积分-微分)算法动态调整输出力值,以消除机械传动中的迟滞效应。当传感器检测到患者体动或阻力突变时,控制系统需在毫秒级时间内做出判断,或自动暂停牵引或降低拉力,这种实时干预机制有效避免了因肌肉痉挛导致的二次损伤,使得间歇模式不仅是一套时间序列,更是一个具备生物反馈能力的动态平衡系统。
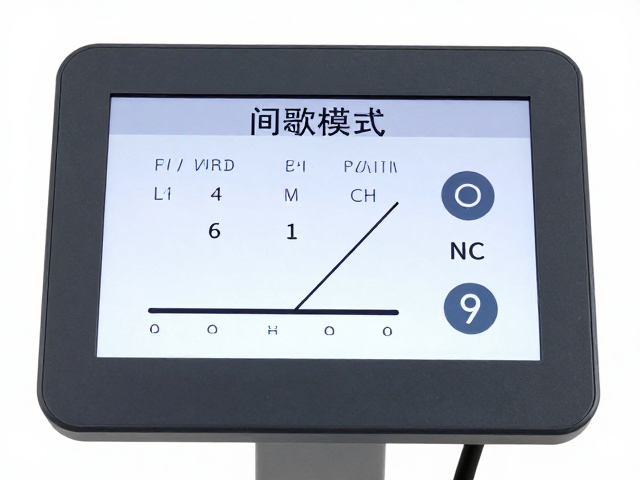
牵引行程计算的力学基础与参数界定
牵引行程并非简单的位移数值,而是指牵引力作用下椎体间相对位置变化的有效距离,其计算需基于患者具体的解剖结构参数及病理特征进行个体化建模。在生物力学模型中,牵引行程与施加的牵引力呈非线性关系,受椎间盘含水量、纤维环完整性及周围肌肉张力等多重因素影响,因此,设备参数中的最大牵引行程通常设定为安全上限,而临床推荐的有效行程往往低于此极限,需结合X光或MRI影像评估椎间隙的实际可扩张潜力。
计算过程中需引入修正系数以抵消软组织弹性回缩带来的误差,例如,对于腰椎间盘突出急性期患者,由于伴随明显的神经根水肿和肌肉保护性痉挛,实际有效的椎间隙分离行程可能显著小于理论计算值。因此,设备参数表中标注的行程精度(如±1mm)必须结合力值精度(如±1N)综合考量,确保在长时间治疗过程中,每一次牵引周期的位移一致性,避免因行程偏差导致局部应力集中或牵引不足,从而保证治疗参数的可重复性与临床结果的稳定性。
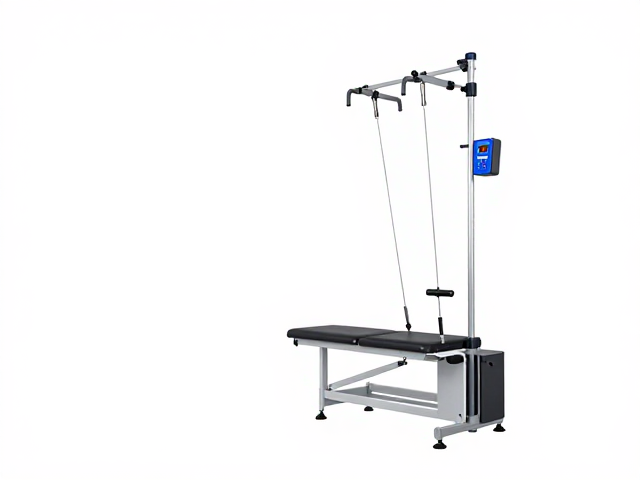
核心参数对治疗安全性与有效性的耦合影响
脊柱牵引设备的核心参数体系中,最大牵引力、牵引速度及间歇周期共同构成了治疗的“力-时-位移”三维控制域,这些参数之间存在严密的耦合关系,单一参数的调整会直接改变其他参数的临床效应。例如,提高牵引速度可能会降低患者肌肉的适应时间,导致疼痛反射性增强,进而限制最大牵引力的施加;反之,过长的间歇时间可能导致刚被拉伸的软组织在放松阶段发生过度松弛,削弱后续牵引周期的累积效应。
参数设定的真实性与可溯源性是设备合规性的基石,依据相关医疗器械国家标准,设备标称的最大牵引力必须经过第三方检测机构在标准工况下的实测验证,且误差范围需符合法定要求(通常要求示值误差不超过±5%)。在实际应用中,医生需根据患者的体重、病情分期(如急性期、缓解期、康复期)动态调整这些核心参数,而非依赖固定值,这种基于个体差异的参数微调能力,是区分专业医疗设备与通用理疗器械的重要技术壁垒,也是确保长期治疗数据可记录、可分析、可验证的基础。