下肢驱动机构如何助力下肢运动障碍人群?下肢机器人训练设备解析
按摩与理疗设备全品种 · 步态训练设备 · 2026-08-05
文章摘要
下肢驱动机构的核心技术原理 下肢运动障碍人群在康复过程中,关节活动受限与肌肉力量不足是主要痛点,下肢驱动机构通过精密的机械结构设计,直接作用于患者下肢,提供可控的外部动力支持。这类机构通常采用高扭矩密度电机配合谐波减速器或行星滚柱丝杠,能够实现高精度的位置与力矩控制。当患者尝试进行站立或行走动作时,驱动单元能实时感知患者的意图信号,并通过算法计算出所需的辅助力矩,像“隐形拐杖”一样在关键节点提供
下肢驱动机构的核心技术原理
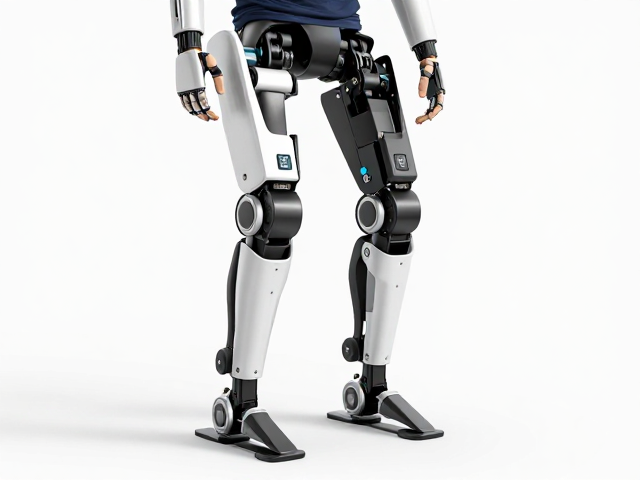
下肢运动障碍人群在康复过程中,关节活动受限与肌肉力量不足是主要痛点,下肢驱动机构通过精密的机械结构设计,直接作用于患者下肢,提供可控的外部动力支持。这类机构通常采用高扭矩密度电机配合谐波减速器或行星滚柱丝杠,能够实现高精度的位置与力矩控制。当患者尝试进行站立或行走动作时,驱动单元能实时感知患者的意图信号,并通过算法计算出所需的辅助力矩,像“隐形拐杖”一样在关键节点提供支撑或牵引,帮助患者完成原本难以独立完成的动作轨迹。
驱动机构的运动学设计需严格遵循人体下肢生物力学特征,以确保训练的安全性与有效性。常见的结构形式包括外骨骼式与地面轨道式,其中外骨骼式通过刚性连杆或柔性织物连接人体髋、膝、踝关节,模拟自然步态中的多自由度运动。这种设计不仅限制了非生理性的异常运动,还能通过主动驱动弥补患者自身肌力的不足,特别是在髋关节屈伸和膝关节伸展过程中,提供稳定的正向助力,防止因肌肉失控导致的关节冲击或跌倒风险,为神经重塑提供正确的运动模式输入。
训练过程中的生物反馈机制
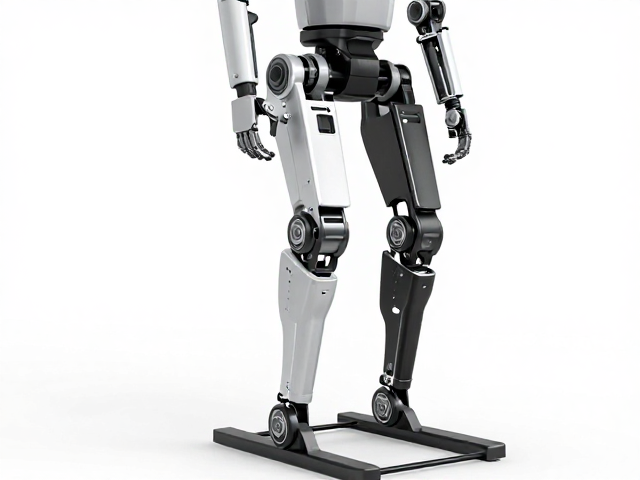
高效的驱动机构不仅是动力源,更是数据采集与反馈的中枢,能够实时监测患者的关节角度、角速度及地面反作用力。在训练过程中,传感器捕捉到的生理数据会立即传输至控制单元,系统据此动态调整辅助策略。例如,当检测到患者膝关节伸展力量减弱时,驱动机构会自动增加该阶段的辅助扭矩,确保动作的连续性;反之,当患者表现出较好的自主控制能力时,系统则降低辅助力度,引导患者更多依赖自身肌肉完成动作,这种渐进式的负荷管理有助于激活深层稳定肌群,促进本体感觉的恢复。
生物反馈机制还体现在可视化交互层面,驱动机构配合软件界面,将抽象的肌肉状态转化为直观的图形或声音信号,让患者即时知晓当前动作的质量与偏差。这种即时正反馈能显著提升患者的训练参与度与依从性,减少因动作错误导致的无效训练或潜在损伤。通过长期积累的大数据,临床医生可精准评估患者肌肉力量的变化趋势与关节活动度的改善情况,从而动态调整康复方案,使训练计划更加个性化和科学化,真正实现从“被动接受”到“主动参与”的转变。
临床应用场景与功能拓展
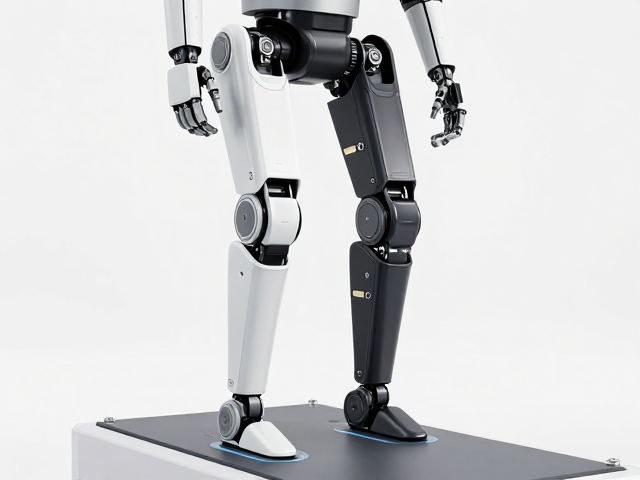
在临床实践中,下肢驱动机构广泛应用于脑卒中、脊髓损伤、骨折术后及老年肌少症等人群的运动功能重建。对于偏瘫患者,设备可提供步态训练,纠正划圈步态,提升平衡能力;对于脊髓损伤患者,在保留部分残存功能的基础上,通过驱动机构的辅助,患者可进行站立平衡训练或短距离行走模拟,有效预防骨质疏松和肌肉萎缩。此外,部分高端驱动设备支持等长收缩训练模式,允许患者在关节固定状态下进行肌肉发力练习,这对于早期康复阶段、关节活动度尚未完全恢复的患者尤为重要,能在保护关节的同时激活神经肌肉控制。
随着技术进步,下肢驱动机构正逐渐向家庭和社区场景延伸,小型化、轻量化设计使得居家康复成为可能。部分机型采用模块化设计,可根据患者不同阶段的康复需求快速更换执行部件,适应从床上训练到站立行走的不同场景。这种灵活性降低了机构使用门槛,使康复训练不再局限于医院环境,延长了康复干预的时间窗口。同时,驱动机构与虚拟现实技术的结合,创造了沉浸式训练环境,通过游戏化任务激发患者兴趣,缓解长期康复过程中的枯燥与心理压力,提升整体康复体验。