下肢机器人训练设备如何防跌倒悬吊保护?定期安全检测指南
按摩与理疗设备全品种 · 步态训练设备 · 2026-01-21
文章摘要
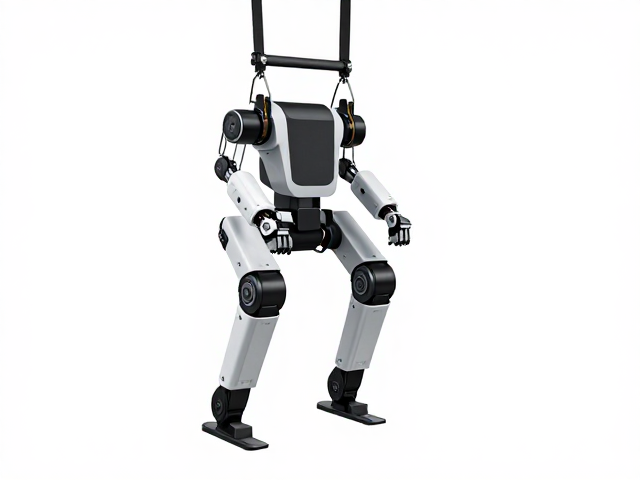
防跌倒悬吊系统的核心原理与力学结构 下肢机器人训练设备在辅助患者进行步态或平衡训练时,完全依赖精密的传感器与算法模拟正常人体运动,但机械故障、传感器误判或患者突发性肌肉松弛仍可能导致失衡跌倒。为了应对此类风险,防跌倒悬吊保护系统(Fall Protection System)成为设备中不可或缺的安全组件。该系统的核心逻辑并非简单的物理支撑,而是通过高灵敏度的力矩传感器实时监测患者的重心变化与受力
防跌倒悬吊系统的核心原理与力学结构
下肢机器人训练设备在辅助患者进行步态或平衡训练时,完全依赖精密的传感器与算法模拟正常人体运动,但机械故障、传感器误判或患者突发性肌肉松弛仍可能导致失衡跌倒。为了应对此类风险,防跌倒悬吊保护系统(Fall Protection System)成为设备中不可或缺的安全组件。该系统的核心逻辑并非简单的物理支撑,而是通过高灵敏度的力矩传感器实时监测患者的重心变化与受力情况。当检测到异常加速度或重心偏移超出预设阈值时,悬吊系统需在毫秒级时间内做出响应,通过机械锁止或柔性阻尼机制分担患者体重,避免硬性撞击地面。
从力学结构来看,常见的悬吊保护设计包括主动悬吊与被动悬吊两种路径。主动悬吊依赖于伺服电机与控制系统,能够根据患者的实时姿态动态调整支撑力度,提供类似“智能拐杖”的保护效果;被动悬吊则多采用机械式防坠器或重力自锁装置,一旦检测到快速下坠动作,内部棘轮结构立即锁死,利用摩擦力或机械限位阻止进一步坠落。这两种结构通常配合高强度航空铝合金支架与医用级高分子织带,确保在承受数十公斤甚至上百公斤的冲击载荷时,不发生结构性断裂或永久性形变,从而为训练过程提供基础的安全冗余。
关键安全组件的定期检测与维护标准
悬吊保护系统的有效性高度依赖于各组件的完好状态,因此建立严密的定期检测流程是保障安全的关键。对于机械锁止机构,建议每使用500小时或每月进行一次功能性测试,检查棘轮齿面是否有磨损、变形或锈蚀,确保其在触发状态下能迅速咬合。同时,需验证锁止后的回弹与复位是否顺畅,避免因长期静置导致的卡滞现象。对于柔性悬吊带及连接件,需重点检查织带表面是否有割伤、开缝或紫外线老化痕迹,金属扣件需确认无裂纹且螺纹紧固力矩符合出厂规范,任何微小的磨损都可能在极端受力情况下成为断裂的起点。
电气与传感器部分的检测同样不容忽视,这是主动悬吊系统的“大脑”与“神经”。控制系统的急停按钮、过载保护开关需每月进行模拟触发测试,确保信号传输无延迟且执行机构能准确响应。力矩传感器与角度传感器的校准数据需定期核对,若发现零点漂移超过允许范围(通常依据设备说明书设定的微米级或毫牛级误差),必须重新进行归零校准或更换模块。此外,连接线缆的绝缘层完整性、接插件的松动情况也需定期排查,防止因接触不良导致保护信号丢失,这种隐蔽性的电气故障往往是引发安全事故的主要诱因。
训练场景下的操作规范与应急预案
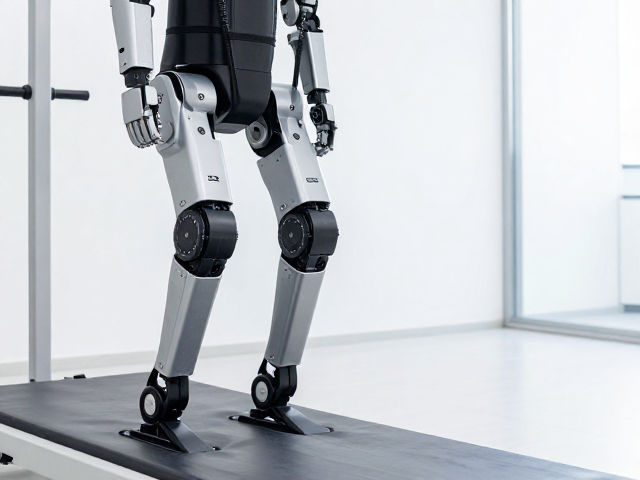
即便设备拥有严密的硬件保护机制,人为操作规范的缺失仍可能削弱整体安全性。训练开始前,操作员必须确认患者的体重已准确输入至控制系统,因为悬吊系统的支撑逻辑高度依赖体重参数,参数错误可能导致保护力度不足或过度干预。患者穿戴悬吊装备时,需确保所有绑带贴合身体且无扭曲,重点检查髋部、膝部等关键关节处的固定点是否牢固,避免训练过程中因肢体大幅摆动导致绑带滑脱或移位。操作员需始终保持在患者的侧后方安全位置,双手随时准备辅助,严禁在训练期间完全依赖设备自动保护而完全脱离对患者的视线监控。
在训练过程中,若出现设备异响、悬吊带异常抖动或患者感到剧烈不适,应立即执行手动急停程序,而非等待系统自动判断。部分设备具备“软着陆”模式,在紧急状态下会自动降低悬吊高度至安全支撑位,操作员需熟悉该模式的触发条件与后续处理流程。训练结束后,不得立即解除悬吊保护,需先确认患者已完全站立稳定,并由患者自身感知平衡后,方可缓慢释放支撑力。对于经过长期高强度使用的设备,若发现保护响应时间明显变长或悬吊带存在不可逆形变,应立即停止使用并送修,严禁带病运行或尝试通过临时加固方式继续使用。