下肢机器人传感器模块与关节活动度监测,康复训练设备SEO优化指南
按摩与理疗设备全品种 · 步态训练设备 · 2026-03-22
文章摘要
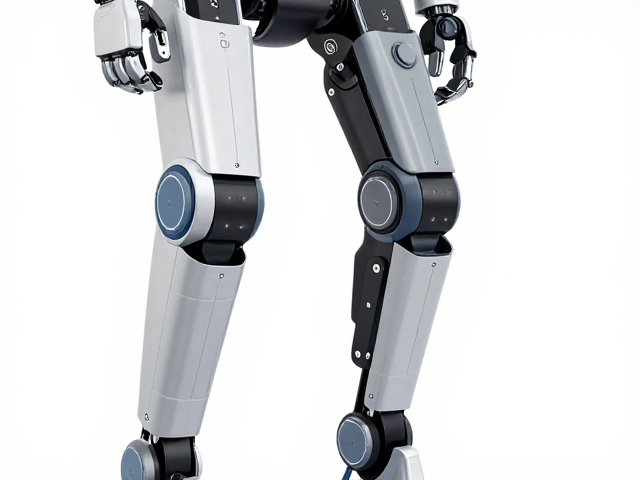
下肢机器人传感器模块的核心类型与数据采集逻辑 下肢康复机器人的高精度控制依赖于多维传感器的协同工作,其中力传感器与位置传感器构成了底层数据支柱。六维力/力矩传感器通常安装于踝关节或足底接触面,用于实时捕捉患者与地面或器械间的相互作用力,其采样频率需达到100Hz以上以确保动态平衡分析的准确性。位置传感器多采用高精度光电编码器,集成于各个主动关节处,通过检测电机转角变化反推肢体实际运动轨迹,这种闭
下肢机器人传感器模块的核心类型与数据采集逻辑
下肢康复机器人的高精度控制依赖于多维传感器的协同工作,其中力传感器与位置传感器构成了底层数据支柱。六维力/力矩传感器通常安装于踝关节或足底接触面,用于实时捕捉患者与地面或器械间的相互作用力,其采样频率需达到100Hz以上以确保动态平衡分析的准确性。位置传感器多采用高精度光电编码器,集成于各个主动关节处,通过检测电机转角变化反推肢体实际运动轨迹,这种闭环反馈机制能有效应对下肢肌力不均导致的运动偏差。
信号处理模块负责将原始模拟信号转化为数字指令,在此过程中,滤波算法与噪声抑制技术至关重要。下肢运动涉及复杂的髋、膝、踝联动,传感器采集的数据常混入肌肉震颤或衣物摩擦产生的噪声,采用卡尔曼滤波或小波变换算法可显著提纯有效信号。数据同步机制确保了解算系统在不同关节间的数据一致性,避免因延迟导致的控制指令滞后,从而保障训练过程中的安全性与动作模式的规范性。
关节活动度监测的运动学分析与临床价值
关节活动度(ROM)是评估下肢功能恢复进程的关键指标,监测过程需结合生物力学模型进行解算。通过捕捉髋、膝、踝三者的角度变化,系统可生成详细的运动轨迹曲线,区分屈伸、内收外展等不同运动平面。临床数据表明,精确的ROM监测能识别代偿性运动,例如患者在膝关节伸直过程中出现的髋关节过度前倾,这种细微偏差若不加干预,长期可能引发软组织损伤或关节磨损。
监测数据的标准化输出有助于建立个性化的康复基准。不同年龄、性别及病理特征的患者其正常ROM范围存在差异,系统通过对比患者实时数据与标准生理区间,量化训练效果。例如,脑卒中患者膝关节屈曲角度从30度提升至60度的过程,不仅反映肌肉力量的改善,也体现神经控制能力的恢复。这种量化评估替代了传统主观目测,为康复医师调整训练参数提供了客观依据。
康复训练设备的SEO内容策略与关键词布局
在搜索引擎优化体系中,长尾关键词的精准匹配是提升内容收录率的核心。针对下肢机器人领域,用户搜索意图多集中于技术原理、监测精度及临床适用性。内容创作应围绕“下肢康复机器人传感器原理”、“关节活动度监测数据解读”、“等速训练设备技术参数”等高相关性词汇展开,避免堆砌通用词汇。同时,利用语义关联技术,将“等速肌力训练”、“步态分析”、“神经可塑性”等专业术语自然融入正文,增强内容在垂直领域的权威性。
结构化数据与问答式内容的布局能显著提升搜索引擎对内容的理解深度。在介绍传感器模块时,可采用FAQ形式解答“下肢机器人如何检测关节角度”或“力传感器在康复中的具体作用”等常见问题。这种形式不仅符合用户获取信息的习惯,也便于搜索引擎抓取核心信息片段展示在搜索结果页。此外,确保内容更新频率与行业技术发展同步,及时补充新型柔性传感器或无线传输技术在康复设备中的应用案例,保持内容的时效性与竞争力。