下肢机器人训练设备步幅调节范围解析,机器人下肢步态训练系统优化指南
按摩与理疗设备全品种 · 步态训练设备 · 2025-12-07
文章摘要
下肢机器人训练设备步幅调节范围解析 步幅调节范围是衡量下肢康复机器人临床适配性的核心指标,直接决定了设备能够覆盖的患者群体特征。在临床康复场景中,不同年龄、性别、身高以及病理特征导致的步态异常患者,其自然步幅存在显著差异。若设备调节范围过窄,可能导致训练动作与患者生物力学特征不符,引发代偿性运动或加重关节损伤;反之,过宽但精度不足的调节范围则难以满足精细化步态重建的需求。因此,解析步幅调节机制,
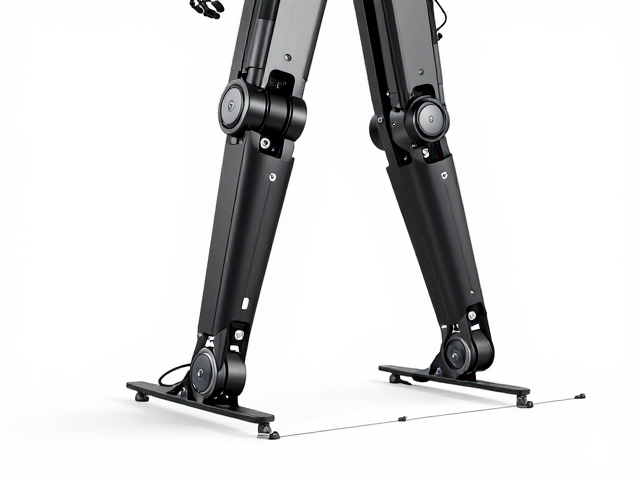
下肢机器人训练设备步幅调节范围解析
步幅调节范围是衡量下肢康复机器人临床适配性的核心指标,直接决定了设备能够覆盖的患者群体特征。在临床康复场景中,不同年龄、性别、身高以及病理特征导致的步态异常患者,其自然步幅存在显著差异。若设备调节范围过窄,可能导致训练动作与患者生物力学特征不符,引发代偿性运动或加重关节损伤;反之,过宽但精度不足的调节范围则难以满足精细化步态重建的需求。因此,解析步幅调节机制,需从机械结构设计与控制算法两个维度切入,确保设备能精准复现从短促步态到正常步态的连续变化。
目前主流的下肢机器人多采用主动驱动与被动调节相结合的策略,以应对不同步幅需求。主动调节通常通过伺服电机控制连杆长度或髋关节旋转角度实现,其调节范围往往覆盖150毫米至800毫米,这一区间基本契合成年人类在步行、上下楼梯等日常活动中的步幅需求。部分针对儿童或特殊康复场景的设备,会通过模块化设计进一步扩展下限,以适配更小的步幅特征。调节过程中的平滑过渡与动态响应速度,会直接影响患者训练的舒适度与安全性,是评估步幅调节性能的关键物理属性。
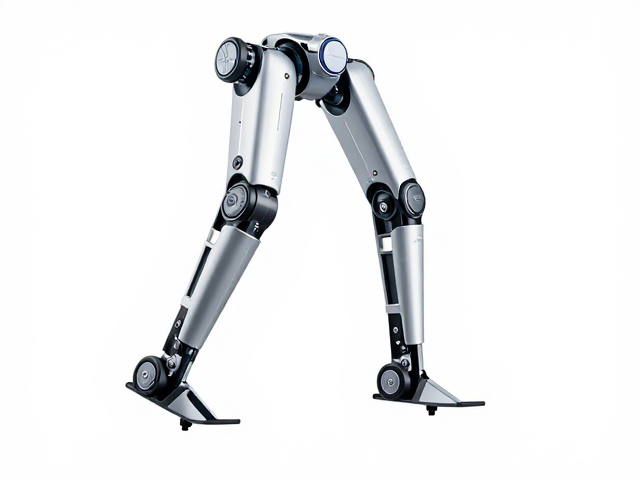
机器人下肢步态训练系统优化指南
优化下肢步态训练系统的首要步骤是建立基于个体生理参数的个性化映射模型。系统需采集患者的身高、腿长、骨盆宽度等基础数据,结合等长肌力测试与关节活动度评估结果,通过逆向动力学计算生成初始步态参数。这一过程并非简单的几何缩放,而是需要引入步频、支撑期与摆动期比例等时间域特征。通过多变量回归分析,系统可动态调整步幅与步频的耦合关系,使训练轨迹更贴合患者当前的运动能力,从而在安全边界内最大化训练刺激的有效性。
控制策略的迭代优化是提升训练效果的另一关键环节。传统的固定参数训练难以应对患者康复过程中的动态变化,引入自适应控制算法可实时修正步幅偏差。例如,利用力传感器监测患者足底压力分布,当检测到支撑期压力重心偏移异常时,系统可微调步幅以重新平衡力学负载。此外,结合虚拟现实技术提供视觉反馈,能增强患者的本体感觉,促使其在无意识中修正步态模式。这种人机协同的闭环优化机制,显著提升了步态训练的依从性与长期康复效果。