下肢机器人训练设备,限位保护与人体工学支撑设计解析
按摩与理疗设备全品种 · 步态训练设备 · 2025-10-22
文章摘要
下肢机器人训练设备的核心安全机制:限位保护的逻辑与实现 下肢机器人训练设备在辅助患者进行步态重建或肌力恢复过程中,机械关节的运动范围直接影响着治疗的安全性。限位保护机制是防止设备超越人体生理极限或机械结构安全域的关键防线,其设计通常分为软件逻辑限位与硬件物理限位两个层级。软件层面通过高精度编码器实时反馈关节角度,当检测到运动轨迹接近预设的安全阈值时,控制系统会立即触发减速或停止指令,这一过程依赖
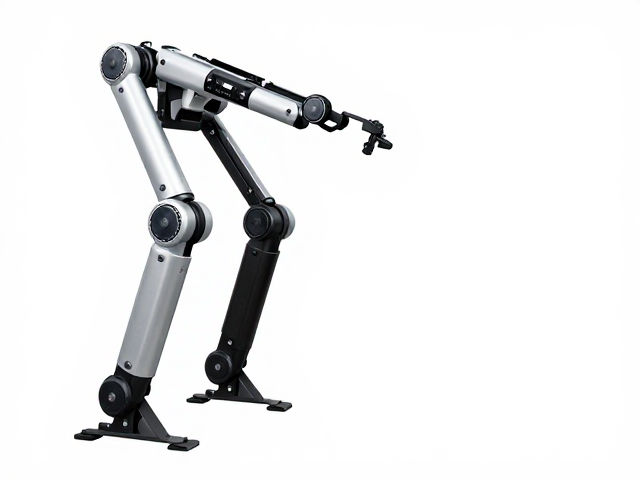
下肢机器人训练设备的核心安全机制:限位保护的逻辑与实现
下肢机器人训练设备在辅助患者进行步态重建或肌力恢复过程中,机械关节的运动范围直接影响着治疗的安全性。限位保护机制是防止设备超越人体生理极限或机械结构安全域的关键防线,其设计通常分为软件逻辑限位与硬件物理限位两个层级。软件层面通过高精度编码器实时反馈关节角度,当检测到运动轨迹接近预设的安全阈值时,控制系统会立即触发减速或停止指令,这一过程依赖于严密的运动学解算算法,确保每一步动作都在受控状态下执行。
硬件层面的限位设计则体现在机械结构的硬性约束上,例如在髋、膝、踝等主要关节出设置限位块或阻尼器,即使遇到极端故障导致软件失效,物理结构也能阻止连杆过度伸展或弯曲,避免对患者造成二次伤害。这种双重保护逻辑不仅符合医疗器械安全标准中对于失效保护的要求,也体现了人机交互中“安全第一”的工程伦理。实际应用中,限位参数的设定需经过严密的生物力学评估,确保既不会限制正常康复训练所需的活动范围,又能有效规避关节过伸、外翻等高风险动作。
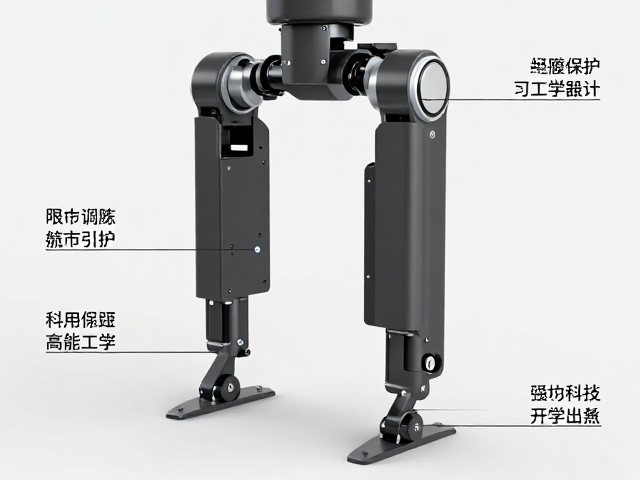
人体工学支撑系统的结构设计与适配性分析
人体工学支撑系统旨在通过符合人体下肢形态的特征化设计,减少长时间佩戴带来的压迫感与剪切力,从而提升患者的依从性与训练舒适度。支撑架通常采用分段式结构设计,分别对应大腿、胫骨、足部等不同节段,各段之间通过柔性连接或自适应调节机构相连,以应对不同身高、体重及肢体围度的患者需求。材料选择上,高回弹记忆海绵与透气织物成为主流方案,既能提供均匀的贴合压力,又能有效排出汗液,防止因潮湿引起的皮肤过敏或感染风险。
在动态训练过程中,支撑系统的稳定性与跟随性是核心考量指标。传统的刚性固定方式容易因肌肉收缩或重心变化导致设备与肢体之间产生相对位移,进而引发摩擦损伤或训练动作失真。因此,现代设计多引入主动贴合技术,通过气压或电动推杆实时调整支撑臂的角度与位置,使设备能够像“第二层皮肤”一样跟随肢体运动。这种设计显著降低了训练过程中的异物感,特别是在进行多关节协同训练时,能够确保动力传递的直接性与有效性,避免因支撑不稳导致的代偿性动作。
生物力学数据在限位与支撑设计中的融合应用
下肢机器人训练设备的研发离不开严密的生物力学数据分析,限位阈值与支撑点位的设定并非凭空想象,而是基于大量人体运动捕捉数据与临床康复指南的综合推导。通过对正常人群及不同病理特征患者(如脑卒中、脊髓损伤、下肢骨折术后)的步态周期进行量化分析,工程师能够确定各个关节在站立期、摆动期、支撑期等关键阶段的正常活动范围。这些大数据被转化为控制系统的参数模型,使得限位保护能够根据不同患者的个体差异进行动态调整,而非采用一刀切的固定值。
支撑系统的力学分布同样依赖于严静的生物力学计算。人体在下肢运动时,关节承受的压力会随动作阶段发生剧烈变化,例如在足跟触地瞬间,膝关节承受的冲击力可达到体重的数倍。支撑结构通过优化接触面积与压力分布,将集中载荷分散至周围软组织,从而降低局部压强,保护骨骼与关节囊。此外,训练过程中产生的切向力也是设计重点,合理的支撑角度与摩擦系数控制能够减少肢体在套筒内的滑动,确保训练动作的精准复现。这种基于数据的精细化设计,使得设备在提供必要约束的同时,最大程度地保留患者的自主运动能力,促进神经肌肉系统的自然重塑。