下肢机器人与悬吊减重训练,情景互动提升康复效率
按摩与理疗设备全品种 · 步态训练设备 · 2025-09-17
文章摘要
下肢机器人辅助下的生物力学重构 下肢康复机器人通过高精度的伺服电机与力传感器,为患者提供符合人体运动轨迹的辅助运动。这种设备并非简单的机械牵引,而是基于实时反馈的控制算法,能够监测患者关节的角度、速度以及肌肉施加的力量。在临床应用中,当患者尝试完成站立或迈步动作时,机器人会根据预设的运动学模型提供相应的助力或阻力,从而降低错误动作模式带来的二次损伤风险。 悬吊减重训练系统则利用机械臂与吊带组合,
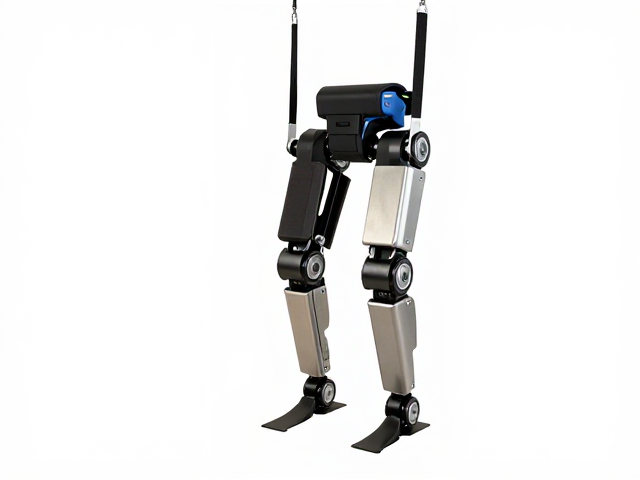
下肢机器人辅助下的生物力学重构
下肢康复机器人通过高精度的伺服电机与力传感器,为患者提供符合人体运动轨迹的辅助运动。这种设备并非简单的机械牵引,而是基于实时反馈的控制算法,能够监测患者关节的角度、速度以及肌肉施加的力量。在临床应用中,当患者尝试完成站立或迈步动作时,机器人会根据预设的运动学模型提供相应的助力或阻力,从而降低错误动作模式带来的二次损伤风险。
悬吊减重训练系统则利用机械臂与吊带组合,将患者部分体重负荷从下肢关节转移至非病变区域。通过调节悬吊绳的长度和张力,治疗师可以精确控制患者下肢接触支撑面的压力大小。这种技术使得患者在肌力尚未完全恢复至正常水平时,即可在接近正常的步态模式下进行早期负重训练,有效激活深层稳定肌群,改善本体感觉输入,为后续的功能恢复奠定生理基础。
情景互动技术对神经可塑性的刺激
传统的机械重复训练容易使患者产生枯燥感,导致注意力分散,进而影响运动皮层的激活效率。情景互动技术通过虚拟现实(VR)或增强现实(AR)界面,将抽象的肢体动作转化为具体的游戏任务或生活场景。例如,患者可能需要跨过虚拟障碍物或接住下落物体,这种目标导向性的任务迫使大脑主动规划运动程序,增强了中枢神经系统的参与度。
视觉反馈与听觉提示的结合,进一步提升了训练的沉浸感。当患者的动作与虚拟场景中的反馈同步时,镜像神经元系统会被显著激活,促进运动学习过程中的认知-运动整合。这种多感官刺激不仅提高了患者的依从性,还通过即时正向反馈强化了正确动作的记忆编码,使得康复训练从被动的肢体活动转变为主动的认知参与过程。
协同训练模式的临床增效逻辑
将下肢机器人的高精度控制能力与悬吊减重系统的负荷管理相结合,能够构建分阶段的康复路径。在康复初期,利用高比例减重降低关节压力,配合机器人引导基本步态;随着肌力提升,逐步减少悬吊支持力,增加机器人提供的阻力训练。这种动态调整机制确保了训练负荷始终处于患者的最佳耐受区间,避免了过度训练导致的疲劳性损伤。
情景互动的融入使得这一协同过程更具针对性。治疗师可以根据患者的实时数据调整虚拟场景的难度,例如在患者平衡能力不足时,简化场景中的干扰因素,而在核心力量增强后,增加复杂的路径规划任务。这种个性化、动态化的训练策略,使得康复过程更加精细化,有助于缩短整体康复周期,提升患者回归日常生活和社会互动的信心。