下肢机器人训练设备与外骨骼步态训练,基于人体工学支撑设计的安全高效方案
按摩与理疗设备全品种 · 步态训练设备 · 2026-02-24
文章摘要
人体工学支撑设计的核心逻辑与安全机制 下肢机器人训练设备与外骨骼步态训练系统的稳定性,高度依赖于对人体生物力学的精准映射。人体工学设计并非简单的物理贴合,而是通过传感器阵列实时捕捉用户的关节角度、重心分布及肌肉发力特征,从而动态调整设备的支撑刚度与运动轨迹。这种设计确保了设备在辅助运动过程中,能够严格遵循人体自然的步态周期,避免因机械干涉导致的关节剪切力或软组织损伤。 安全机制在人体工学框架下表
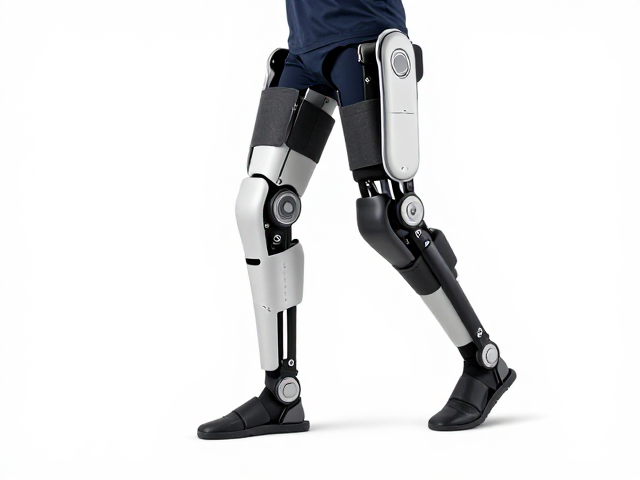
人体工学支撑设计的核心逻辑与安全机制
下肢机器人训练设备与外骨骼步态训练系统的稳定性,高度依赖于对人体生物力学的精准映射。人体工学设计并非简单的物理贴合,而是通过传感器阵列实时捕捉用户的关节角度、重心分布及肌肉发力特征,从而动态调整设备的支撑刚度与运动轨迹。这种设计确保了设备在辅助运动过程中,能够严格遵循人体自然的步态周期,避免因机械干涉导致的关节剪切力或软组织损伤。
安全机制在人体工学框架下表现为多重冗余保护。当系统检测到用户重心偏离预设安全区域或肌肉反馈出现异常痉挛时,驱动单元会立即做出毫秒级响应,锁定关节或降低支撑力,防止跌倒或过度拉伸。这种基于生理数据反馈的安全逻辑,取代了传统固定式器械的被动防护,使得训练过程能够在动态平衡中保持极高的安全性,为神经康复或体能提升提供可靠的物理基础。
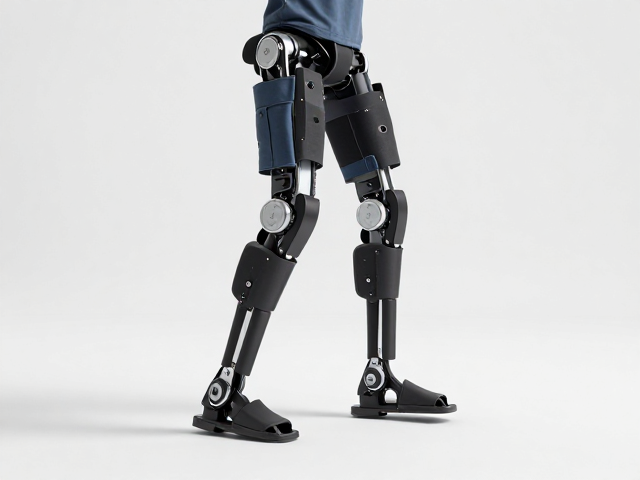
步态训练中的高效运动模式重建
高效的步态训练依赖于对异常步态模式的精准识别与纠正。下肢机器人通过高精度编码器监测髋、膝、踝三关节的运动相位,结合力控算法,能够模拟从站立、支撑期到摆动期的完整动作链条。在训练初期,设备可提供较大的辅助力矩,帮助患者克服肌力不足;随着训练进程,辅助策略逐步过渡为阻力训练或等速运动,以此强化神经肌肉的控制能力与本体感觉。
这种训练方式打破了传统康复中单一动作重复的局限,实现了个性化、渐进式的步态重建。通过调整步长、步频及关节活动范围,系统能够针对不同的病理特征定制训练方案。例如,对于膝伸展无力导致的步态异常,设备会在支撑中期增加膝关节的伸展辅助,而在摆动前期提供髋关节的屈曲助力,从而在动态交互中纠正错误运动模式,提升训练的效率与针对性。
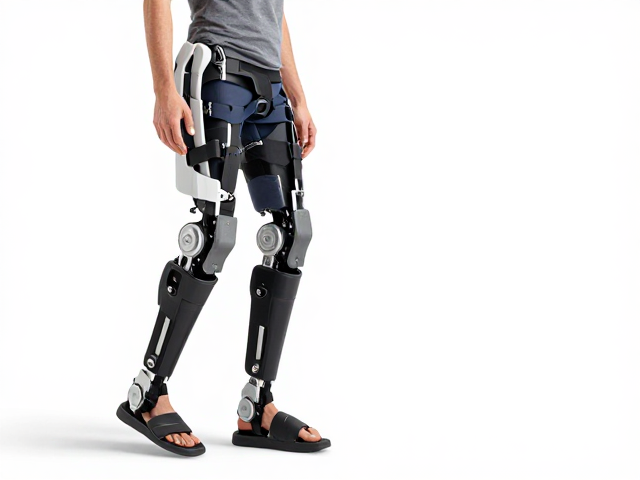
人机耦合中的舒适度与依从性优化
长期佩戴外骨骼或下肢机器人进行训练,舒适度直接影响用户的依从性与训练效果。人体工学设计重点解决接触界面的压力分布问题,通过柔性材料与仿生结构分散局部压强,减少长时间固定带来的不适感。同时,设备的重量分布经过精密计算,将重心靠近人体自然旋转中心,降低用户运动时的能量消耗,使训练过程更加省力且符合直觉。
为了进一步提升训练体验,现代设备引入了自适应阻抗控制技术,使机械结构像“第二层皮肤”般贴合人体运动。这种设计允许用户在一定程度上保留自主运动意图,设备仅在其基础上提供必要的辅助或约束,而非完全替代肌肉功能。这种人机协同的模式减少了训练中的抵触情绪,使患者在心理上更容易接受并坚持长期的步态训练,从而在长期维度上提升康复成果。
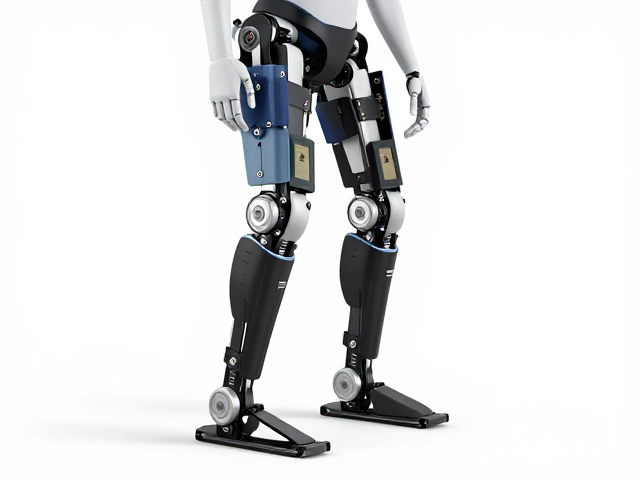
临床应用场景下的数据反馈与标准化
在临床实践中,下肢机器人训练设备提供的量化数据为评估训练效果提供了客观依据。通过记录每次训练的关节活动范围、地面反作用力分布及肌肉激活水平,医护人员可以直观地观察患者的进步轨迹,并据此调整后续的训练参数。这种数据驱动的训练方式,使得康复过程更加透明和可追溯,有助于建立标准化的评估体系。
基于真实临床数据的分析,研究人员正在探索不同病理类型下的最佳训练参数组合。例如,通过对比不同强度、频率和辅助模式下的患者反馈,逐步完善步态训练的临床指南。这些数据不仅服务于个体患者的康复计划制定,也为后续的设备迭代提供了宝贵的反馈信息,推动下肢辅助装备向更精准、更智能的方向发展,逐步构建起科学、规范的步态训练生态。