下肢机器人训练设备支撑相急停装置优化与安全性研究
按摩与理疗设备全品种 · 步态训练设备 · 2026-01-28
文章摘要
下肢机器人支撑相动力学特征与急停响应机制 下肢康复机器人在步态周期中的支撑相阶段,肢体与地面接触并承担主要载荷,此时系统的动力学状态复杂,涉及摩擦力、地面反作用力以及关节力矩的剧烈变化。传统的急停逻辑多依赖于单一的力阈值触发,难以应对非线性地面条件或患者突发性肌肉痉挛引发的复杂受力场景。当设备检测到异常力矩或位置偏差超过预设安全域时,控制回路必须在毫秒级时间内切断动力输出并激活机械制动,这一过程
下肢机器人支撑相动力学特征与急停响应机制
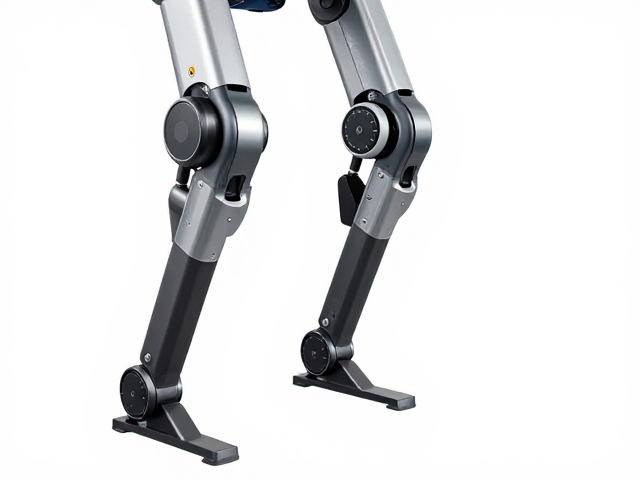
下肢康复机器人在步态周期中的支撑相阶段,肢体与地面接触并承担主要载荷,此时系统的动力学状态复杂,涉及摩擦力、地面反作用力以及关节力矩的剧烈变化。传统的急停逻辑多依赖于单一的力阈值触发,难以应对非线性地面条件或患者突发性肌肉痉挛引发的复杂受力场景。当设备检测到异常力矩或位置偏差超过预设安全域时,控制回路必须在毫秒级时间内切断动力输出并激活机械制动,这一过程的滞后或误判可能导致患者跌倒或关节损伤。因此,深入解析支撑相下的多体动力学耦合关系,是构建高可靠性急停模型的基础。
急停装置的核心在于对系统瞬态能量的快速耗散与位置锁定。在支撑相中,机器人的主动关节与被动关节共同作用,若制动策略未能精确匹配当前的步态相位,过大的制动力可能转化为对患者骨骼结构的冲击载荷。优化急停策略需要建立包含患者生理特征与机器人本体参数的混合模型,通过实时监测髋、膝、踝三者的运动学状态,动态调整制动增益。这种基于相位感知的急停机制,能够区分正常步态波动与真正的危险异常,从而在确保安全的同时减少因误触发导致的训练中断,提升康复训练的连贯性与有效性。
硬件结构优化与制动效能提升策略
硬件层面的优化聚焦于制动执行单元的响应速度与保持能力。传统的电磁制动器在断电瞬间存在机械间隙,可能导致微小的滑移,这在支撑相初期尤为危险。采用具有零间隙特性的碟簧式机械锁止结构,配合高响应速度的无刷直流电机堵转保护,可显著缩短从故障检测到物理锁定的时间。此外,制动盘的摩擦材料需具备稳定的摩擦系数,避免因长时间训练产生的热量导致摩擦性能衰减,确保在多次急停后仍能维持一致的制动力矩。
结构布局的紧凑性与模块化设计也是提升安全性的关键。将急停控制模块与关节驱动单元进行近端集成,缩短信号传输路径,降低电磁干扰对急停信号的影响。同时,引入冗余设计,例如在主制动失效时,通过电机反向电流产生动态阻尼作为二级保护,形成“机械锁止+电气阻尼”的双重安全屏障。这种硬件架构的优化,使得急停装置在面对突发负载突变时,能提供更平稳且确定的停止过程,有效降低冲击力峰值,保护患者软组织与关节囊免受过度应力损伤。
安全性验证体系与真实场景测试
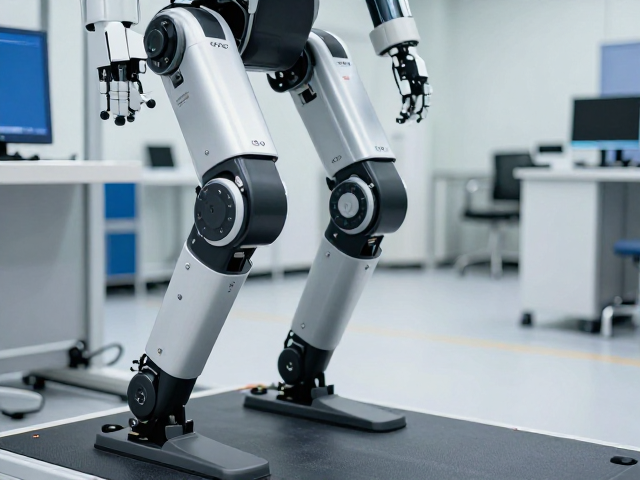
安全性验证需基于可量化的生物力学指标,而非单一的工程参数。在真实场景测试中,重点考察急停过程中患者躯干加速度、关节角度变化率以及地面反作用力的峰值。通过采集多名不同体重、步态特征的患者在支撑相急停时的数据,分析急停力对人体平衡稳定性的影响。测试需覆盖多种地面条件,包括刚性地面与具有一定弹性的康复垫,以验证装置在不同接触刚度下的适应性与稳定性。
数据回溯与故障注入测试是验证系统鲁棒性的重要环节。在受控环境下,模拟传感器信号丢失、通信延迟、电机过流等典型故障模式,记录急停装置的响应行为。通过对比理论安全域与实际测试结果,评估现有策略在极端情况下的保护能力。所有测试数据需经过严格的统计分析,确保急停成功率与无伤害率达到既定标准。这种基于真实人体数据与故障场景的验证体系,为急停装置的持续改进提供了客观依据,确保其在临床应用中的绝对安全性。