足部按摩器按摩力度控制算法,基于人体身形检测的精准舒适体验
理疗核心技术 · 智能感知技术 · 2026-06-07
文章摘要
人体足部形态特征与压力分布模型 足部作为人体承重与运动的基石,其解剖结构复杂,涵盖跖骨、趾骨、足弓及大量软组织,不同人群在足弓高度、脚掌宽度、跟骨角度等维度存在显著差异。传统的足部按摩设备多采用固定式按摩头或单一力矩输出,难以适配扁平足、高足弓或拇外翻等特殊足型,导致按摩过程中出现受力不均、局部压强过大或按摩盲区等问题。通过引入高精度的人体身形检测技术,设备能够实时捕捉用户足部的三维几何特征,建
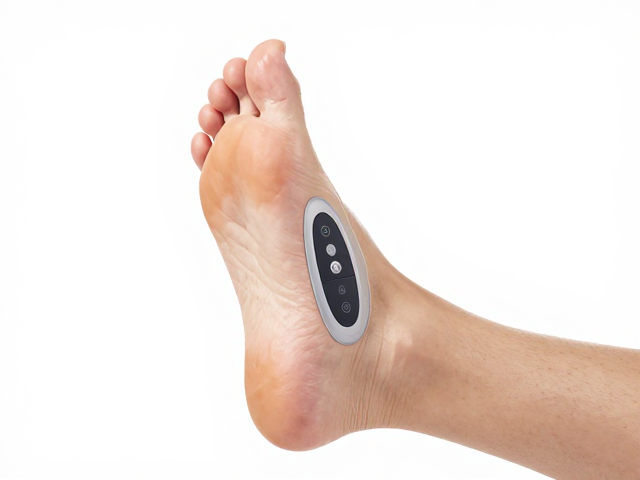
人体足部形态特征与压力分布模型
足部作为人体承重与运动的基石,其解剖结构复杂,涵盖跖骨、趾骨、足弓及大量软组织,不同人群在足弓高度、脚掌宽度、跟骨角度等维度存在显著差异。传统的足部按摩设备多采用固定式按摩头或单一力矩输出,难以适配扁平足、高足弓或拇外翻等特殊足型,导致按摩过程中出现受力不均、局部压强过大或按摩盲区等问题。通过引入高精度的人体身形检测技术,设备能够实时捕捉用户足部的三维几何特征,建立个性化的足部形态数据库。这种基于数据驱动的建模方式,将原本模糊的“舒适”定义转化为可量化的物理参数,为后续按摩力度的精准调控奠定基础。
在建立足部形态模型的过程中,传感器阵列通过接触式或非接触式方式获取足底压力分布图及轮廓信息。例如,利用压力传感器阵列记录足底各区域在静态站立下的初始压强,结合光学传感器获取足背高度与足宽数据,从而计算出每个按摩节点相对于用户足部骨骼结构的最佳接触点。这一过程不仅识别了足部的主要受力区域,如足跟、足弓及前脚掌,还区分了软组织覆盖区与骨骼突出区。通过对这些区域进行精细化划分,算法能够预设不同的初始按摩策略,确保在启动初期即能避开骨骼敏感区,重点对肌肉丰厚且易疲劳的区域施加适宜的刺激,从而在物理接触阶段即实现初步的精准适配。
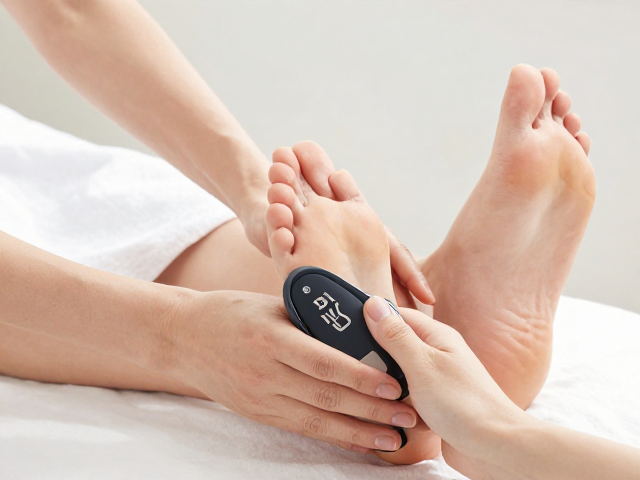
多模态数据融合与实时反馈机制
按摩过程中的力度控制并非静态设定,而是一个动态调整的过程,需要实时监测用户的生理反馈与机械响应。通过集成肌电传感器、温度传感器及压力反馈环,系统能够感知足部肌肉的紧张状态、皮肤温度变化以及按摩头与足底接触面的微观形变。当检测到用户足底肌肉因按摩而逐渐放松,或因力度过大产生防御性紧绷时,反馈环会立即将信号传输至主控单元。此时,算法不再依赖预设的固定程序,而是根据实时数据流动态修正按摩马达的输出扭矩与按摩头的位移幅度。这种闭环控制机制确保了按摩力度始终跟随用户的实时生理状态,避免了因长时间按摩导致的过度刺激或疲劳累积。
此外,多模态数据的融合分析提升了算法对复杂场景的适应能力。在用户行走、休息或轻微活动状态下,足部的形态会发生细微变化,算法通过卡尔曼滤波等数据处理技术,对传感器噪声进行过滤,提取出行足部形态变化的有效特征。例如,当检测到足弓在受力后出现塌陷或回升,系统会自动调整足弓支撑模块的硬度或按摩滚轮的转速,以匹配足弓的动态变化。这种基于实时身形检测的自适应调整,使得按摩体验不再局限于静态下的舒适,而是能够在动态交互中保持稳定的按摩效果,显著提升用户体验的连贯性与安全性。
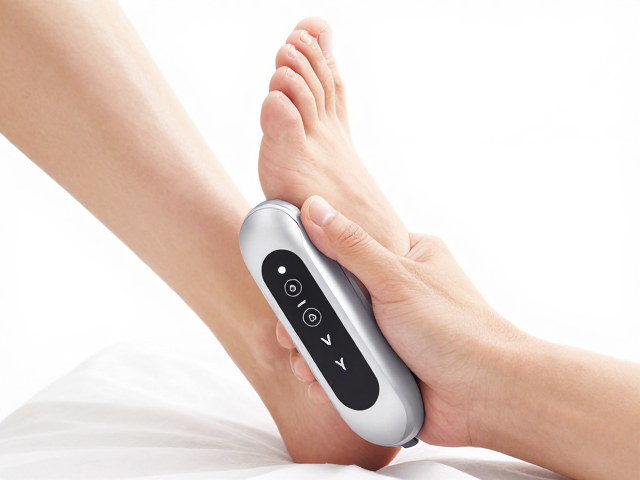
个性化力度算法与舒适度优化策略
基于身形检测数据,按摩力度控制算法采用分层调节策略,将足部划分为多个功能单元进行独立控制。针对足跟这一主要承重区,算法倾向于使用低频、大振幅的揉捏动作,以缓解深层肌肉疲劳;而对于前脚掌及脚趾根部等敏感区域,则采用高频、小振幅的点按或轻触模式,以刺激神经末梢而不引起疼痛。算法内部内置了严密的力度阈值限制,确保每个按摩节点的输出压力不超过人体软组织的安全承受范围。通过对不同足型特征的加权计算,算法能够生成个性化的力度曲线,使按摩节奏与用户足部的生理节律相契合,实现从机械按摩向智能理疗的跨越。
在舒适度优化方面,算法引入了渐进式适应机制。在按摩开始阶段,以较低力度建立接触感知,随后根据用户的反馈数据逐步提升按摩强度,直至达到预设的舒适阈值。若用户在按摩过程中因身形移动导致足部位置偏移,算法能迅速识别偏差,通过调整按摩头的位置或重新计算压力分布,消除因位置错位导致的局部高压点。这种动态优化不仅提升了按摩的精准度,还有效降低了因操作不当可能引发的软组织损伤风险。通过持续学习与迭代,算法能够逐步掌握不同用户群体的偏好特征,使每一次按摩体验都更加贴合个体需求,真正实现“千人千面”的精准舒适体验。