平衡踏板本体感觉训练法,循序渐进增加难度,高效提升平衡力
按摩与理疗设备全品种 · 平衡训练设备 · 2026-07-17
文章摘要
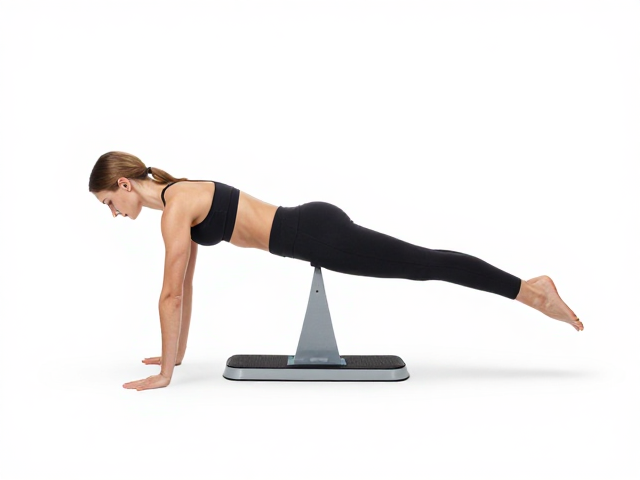
本体感觉的核心机制与失衡风险 本体感觉是人体感知关节位置、肌肉张力及运动状态的生理机制,它像是一套内置的导航系统,负责在无声中协调肌肉反应以维持身体稳定。当这套系统因长期久坐、缺乏运动或年龄增长而退化时,神经信号传导至大脑皮层的效率降低,导致足底与下肢关节无法快速做出微调,进而引发站立不稳或意外跌倒。对于日常活动而言,平衡力并非单纯的肌肉力量体现,而是神经系统对本体感觉信息的精准捕捉与即时处理能
本体感觉的核心机制与失衡风险
本体感觉是人体感知关节位置、肌肉张力及运动状态的生理机制,它像是一套内置的导航系统,负责在无声中协调肌肉反应以维持身体稳定。当这套系统因长期久坐、缺乏运动或年龄增长而退化时,神经信号传导至大脑皮层的效率降低,导致足底与下肢关节无法快速做出微调,进而引发站立不稳或意外跌倒。对于日常活动而言,平衡力并非单纯的肌肉力量体现,而是神经系统对本体感觉信息的精准捕捉与即时处理能力,这种能力直接影响着行走、转身甚至单脚站立时的安全性。
现代生活方式中,平坦坚硬的地面和稳定的交通工具提供了过度的外部支撑,使得人体原本需要高度参与的动态平衡训练被大幅削减。这种“平衡力闲置”现象导致神经肌肉控制能力下降,许多人在尝试在不平路面行走或快速改变方向时,会感到明显的晃动或恐惧感。通过针对性的本体感觉训练,可以重新激活沉睡的神经通路,增强小脑对平衡信息的处理速度,从而在复杂环境中提供更稳固的支撑,这是提升整体运动表现和生活安全的基础逻辑。
基础阶段的静态稳定与重心控制
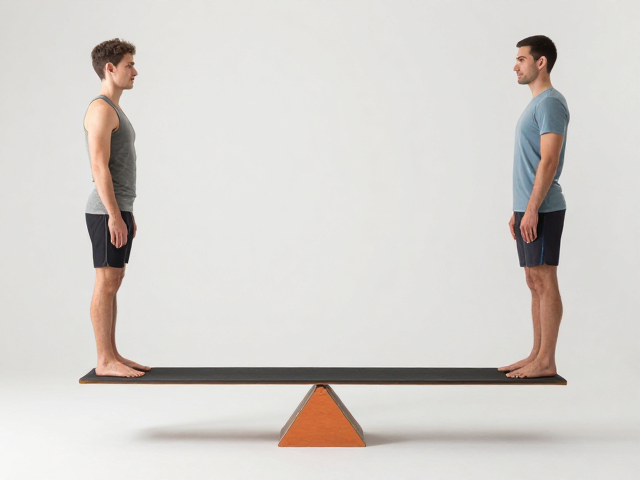
训练初期应从静态站立开始,重点在于建立双脚对地面的感知连接。双脚与肩同宽自然站立,双臂自然下垂或向前平举以分散注意力,此时需完全闭眼,消除视觉对平衡的依赖,将注意力集中在足底三个受力点:大脚趾根部、小脚趾根部及脚后跟。保持这一姿势一分钟,感受脚掌与地面接触面的细微变化,当身体出现轻微晃动时,通过脚踝和膝关节的微小调整来恢复平衡,而非依赖大幅度的肢体摆动。这种去视觉化的静态训练能强制神经系统依赖本体感觉信号,是重建平衡反射弧的第一步。
随着基础稳定性的提升,可引入单腿站立的动作以增加难度。单腿站立时,支撑腿的微屈而非完全锁死膝关节,这有助于激活股四头肌和腘绳肌的协同收缩,同时保持核心肌群适度收紧以稳定躯干。初期可设定10-15秒的目标,若感到难以维持,可缩短时间或延长休息间隔。关键在于动作的质量而非时长,每一次微小的晃动都是一次神经纠错的机会,通过反复的静态单腿站立,能够显著提升下肢小关节的稳定性和神经对姿态的控制精度,为后续动态训练打下坚实基础。
动态阶段的干扰适应与多平面运动
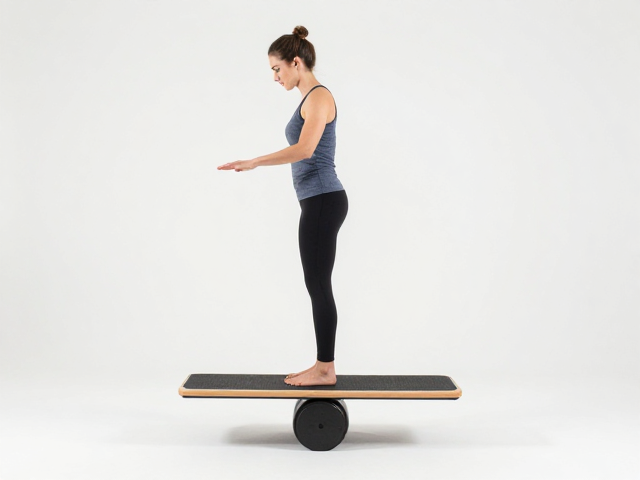
当静态平衡能力达到一定水平后,训练需引入动态干扰元素,模拟真实生活中的不稳定场景。一种有效的方法是站在一块厚度约2-5厘米的软垫或折叠毛巾上进行单腿站立,软垫的不规则形变会迫使足底感受器不断向大脑发送新的位置信息,要求神经系统做出更快的响应。在此过程中,尝试缓慢转动头部或轻微移动上半身,观察身体晃动是否加剧,并主动通过核心力量进行修正。这种在不稳定平面上的动态控制,能显著增强前庭系统与本体感觉的整合能力,提升身体在受扰状态下的自我修复能力。
进阶的动态训练可包括闭眼单腿站立时配合上肢动作,或在不稳定平面上进行轻微的重心转移。例如,站在软垫上单腿支撑,另一条腿向前、向后或向侧面缓慢抬起,动作要极慢且可控,确保支撑腿的足弓始终贴合地面。这一过程强调了髋关节的稳定性与膝关节的对位,同时要求大脑在动态变化中持续计算重心位置。通过这种多平面的动态干扰训练,身体逐渐适应非理想状态下的平衡需求,使平衡反射从被动的保护机制转化为主动的运动控制策略,有效应对日常行走中遇到的突发路况。
功能性整合与实战场景应用
将平衡训练融入日常功能性动作,能更有效地提升实际生活中的平衡能力。尝试在不平坦的地面如草地、碎石路或木地板接缝处行走,注意力集中在脚掌落地时的缓冲与抓地感,每一步都要像踩在鸡蛋上那样谨慎且有力。这种场景化训练模拟了真实环境中的复杂受力情况,迫使身体不断调整步态和重心分布。此外,单腿穿裤子、单脚踩台阶等日常生活动作也可转化为训练契机,通过在这些低强度场景中刻意使用单腿支撑,能够潜移默化地强化神经肌肉的控制习惯,使平衡能力成为无需思考的本能反应。
对于需要更高平衡技巧的人群,可结合简单的平衡器械进行训练,如平衡板或波速球。这些器械通过不稳定的支撑面,极大地增加了维持平衡的难度,要求训练者具备极强的核心控制力和下肢协同能力。在使用时,保持膝盖微屈,目光注视前方固定点,通过髋关节的细微摆动来控制器械的平衡。每次训练时间不宜过长,避免因疲劳导致动作变形或受伤。通过这种高难度的整合训练,能够显著提升深层稳定肌群的功能,使平衡力不仅停留在理论层面,而是转化为应对复杂运动场景的实际能力。