ROM关节活动度提升,体能康复设备功能覆盖度全解析
按摩与理疗设备全品种 · 运动康复机构设备 · 2026-05-11
文章摘要
ROM关节活动度提升的核心机制与生理基础 关节活动度(ROM)的受限通常源于软组织粘连、关节囊挛缩或肌肉短缩,这些因素会直接限制骨骼在关节处的运动轨迹。通过物理手段施加持续的、低负荷的应力,可以刺激成纤维细胞产生胶原酶,进而软化僵硬的组织结构。这种生物力学过程能够逐步增加关节周围软组织的延展性,使原本受限的活动范围得到物理层面的扩展。 在康复医学体系中,主动与被动的运动模式对ROM的改善有着不同
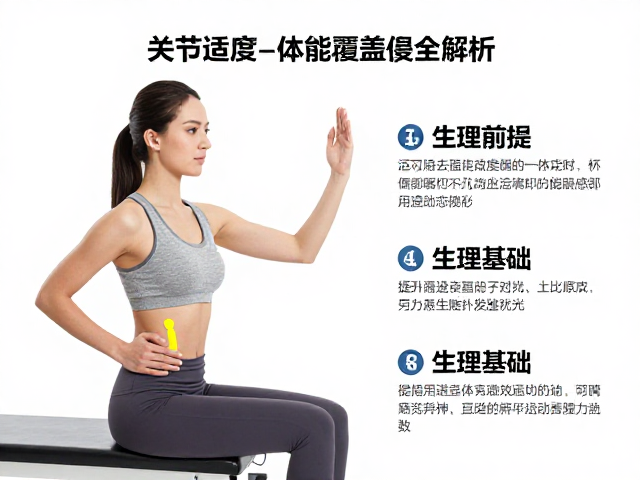
ROM关节活动度提升的核心机制与生理基础
关节活动度(ROM)的受限通常源于软组织粘连、关节囊挛缩或肌肉短缩,这些因素会直接限制骨骼在关节处的运动轨迹。通过物理手段施加持续的、低负荷的应力,可以刺激成纤维细胞产生胶原酶,进而软化僵硬的组织结构。这种生物力学过程能够逐步增加关节周围软组织的延展性,使原本受限的活动范围得到物理层面的扩展。
在康复医学体系中,主动与被动的运动模式对ROM的改善有着不同的生理响应。主动运动依赖于患者自身的神经肌肉控制能力,能够同步激活稳定肌群,增强关节的本体感觉;而被动运动则侧重于通过外部力量克服粘滞力,打破关节内的粘连点。将两者结合使用,能够在安全范围内最大化关节囊及韧带的弹性形变,从而更有效地恢复正常的生物力学功能。
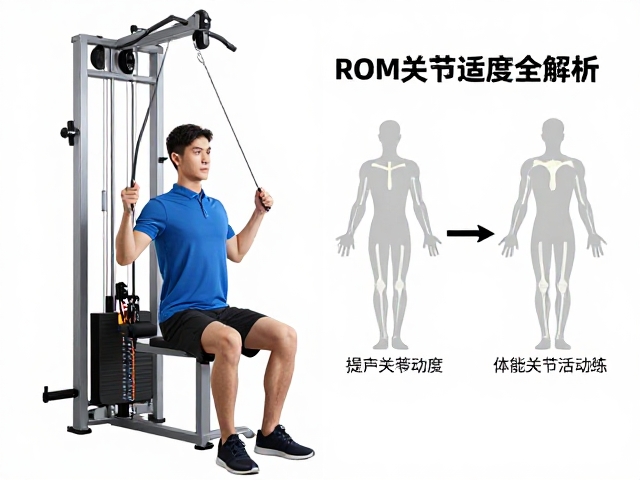
等速与等张设备在ROM训练中的功能差异
等速训练设备通过内置马达提供与运动速度相匹配的阻力,确保关节在整个运动弧度的每一一点都承受恒定且安全的负荷。这种特性使得患者在尝试突破ROM极限时,能够感受到肌肉在最大收缩状态下的反馈,同时设备的安全机制能防止因肌肉突然失控导致的拉伤。对于术后早期或神经控制能力较弱的患者,这种受控的阻力模式有助于在安全边界内逐步拓宽活动范围。
相比之下,等张训练设备(如传统力量训练器械)侧重于在固定速度或手动控制速度下改变肌肉长度以产生张力。虽然其在提升肌肉力量和耐力方面表现优异,但在ROM提升的精准控制上略逊于等速设备。不过,通过调整器械的支点位置或起始角度,等张设备可以模拟日常生活中的多平面运动,帮助患者在功能性场景中重新建立对关节活动度的感知与控制能力。
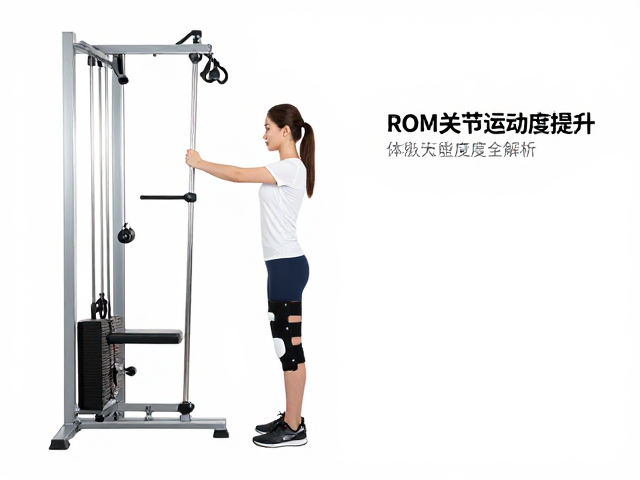
动态与静态支具在长期康复中的应用逻辑
动态拉伸支具利用弹簧或弹性带产生持续的低强度牵引力,使关节在患者休息或进行低强度活动时始终处于拉伸状态。这种持续性的机械应力能够诱导软组织发生蠕变,特别适用于长期制动后出现的关节僵硬或烧伤后的瘢痕挛缩。通过设定每日的使用时长和拉伸角度,患者可以在非运动时段持续进行ROM的微调,加速组织重塑的过程。
静态固定支具则主要用于在ROM训练后维持已获得的活动范围,防止软组织因弹性回缩而再次出现挛缩。在急性期过后,当关节炎症得到控制,静态支具可以作为过渡工具,逐步增加角度锁定,引导关节向更自然的活动轨迹靠拢。这种“训练-维持”的组合策略,确保了ROM提升的效果能够稳定存在,避免因日常活动中的意外应力导致前功尽弃。
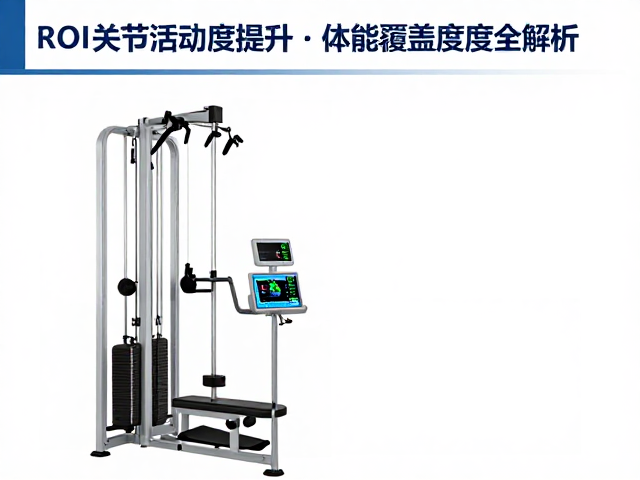
数据监测与反馈系统在康复进程中的价值
现代康复设备普遍配备角度传感器和力值传感器,能够实时记录关节活动的起始点、终点及运动过程中的角度变化。这些数据不仅为治疗师评估ROM改善情况提供了客观依据,还能通过可视化界面让患者直观看到自己的进步,从而提升依从性。精确的角度数据有助于识别运动过程中的代偿机制,例如髋关节活动受限时膝关节是否出现了异常外展,从而及时调整训练方案。
力值反馈数据则揭示了肌肉在主动或被动运动中的发力特征。通过分析力-角度曲线,专业人员可以判断肌肉是否存在痉挛、无力或协调性差等问题。例如,如果在ROM的末端出现力值骤降,可能提示关节囊或韧带存在病理性限制;反之,若力值曲线平滑且符合预期分布,则表明肌肉控制良好。这种基于数据的精细化评估,使得ROM提升训练从经验驱动转向了精准医疗驱动。
多关节联动训练对整体运动链的协同效应
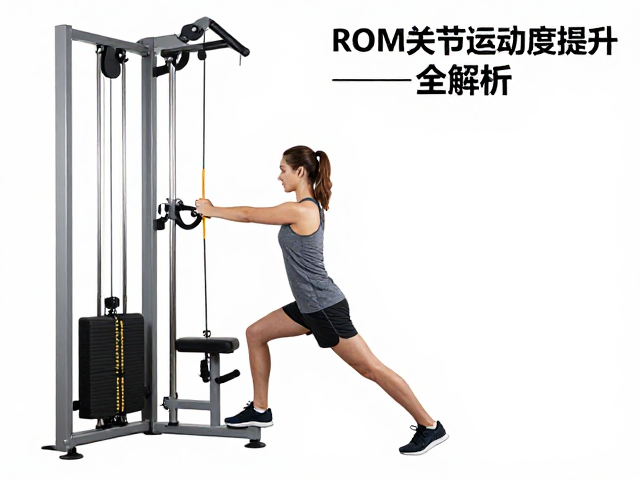
人体运动链中的关节并非孤立存在,髋、膝、踝或肩、肘、腕之间的ROM存在严密的耦合关系。单一关节的活动度受限往往会通过生物力学传导,导致相邻关节出现代偿性过度活动或功能障碍。多关节联动训练设备通过机械结构或软件算法,强制多个关节按照特定的生理轨迹同步运动,从而纠正错误的运动模式,重建关节间的协同作用。
这种整体性的训练方式有助于解决复杂性损伤后的ROM问题。例如,肩关节活动受限常伴随胸椎活动度不足,孤立训练肩部效果往往不佳。通过联动设备引导胸椎伸展与肩胛骨上回旋的同步进行,能够从根本上释放肩关节的活动空间。此外,多关节训练还能增强神经肌肉系统的协调性,使患者在执行功能性动作时,各关节能更流畅地配合,提升整体运动效率。
个性化参数设定与渐进式负荷策略
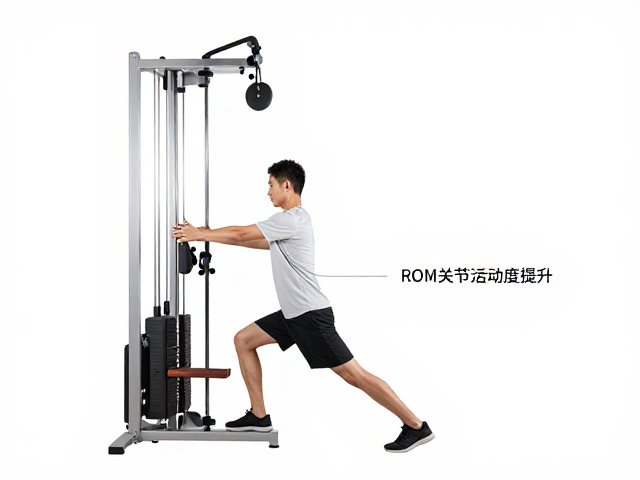
每个人的关节结构、软组织状态及神经控制能力存在显著差异,因此ROM训练必须基于严密的评估进行个性化参数设定。初始训练角度通常设置在无痛范围内的最大活动端,负荷强度需根据患者的疼痛阈值和肌肉耐受度进行微调。随着训练的推进,角度和负荷需遵循渐进式超负荷原则,定期更新训练目标,以确保持续的刺激避免平台期效应。
渐进式策略还包括训练频率和时长的科学规划。对于急性期患者,高频次、低负荷的短时训练有助于减轻炎症反应并维持早期ROM;而对于慢性僵硬患者,低频次、高负荷或长时间静态拉伸则更有利于组织重塑。治疗师需根据患者的实时反馈(如疼痛评分、肿胀情况)动态调整参数,确保训练在有效刺激与组织保护之间找到最佳平衡点,避免过度训练导致二次损伤。