手动控制三维脊柱牵引设备,原理、优势与选购指南
按摩与理疗设备全品种 · 牵引治疗设备 · 2026-05-05
文章摘要
手动控制三维脊柱牵引的核心工作原理 手动控制三维脊柱牵引设备的运作基础建立在生物力学与人体解剖学的结合之上,其核心在于通过机械结构对脊柱施加可控的纵向拉伸、侧向弯曲或旋转力矩。与依靠电动马达自动调节参数的设备不同,手动设备依赖操作者通过手柄、螺杆或杠杆系统直接感知并施加力量。这种物理连接使得治疗过程中的力度反馈更为直接,操作者能通过触觉实时判断患者肌肉的紧张程度及关节的活动范围,从而动态调整牵引
手动控制三维脊柱牵引的核心工作原理
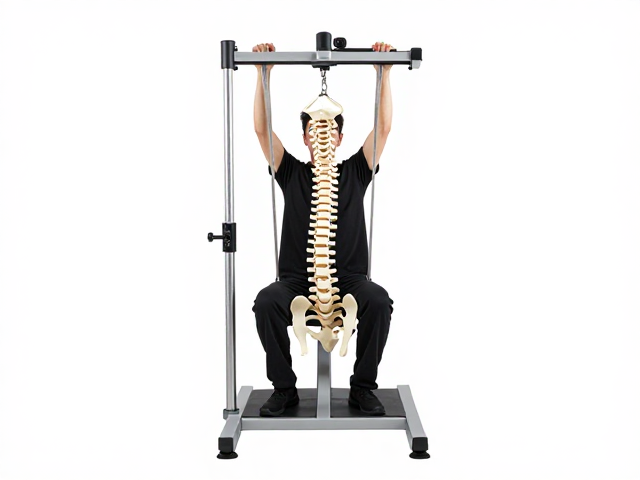
手动控制三维脊柱牵引设备的运作基础建立在生物力学与人体解剖学的结合之上,其核心在于通过机械结构对脊柱施加可控的纵向拉伸、侧向弯曲或旋转力矩。与依靠电动马达自动调节参数的设备不同,手动设备依赖操作者通过手柄、螺杆或杠杆系统直接感知并施加力量。这种物理连接使得治疗过程中的力度反馈更为直接,操作者能通过触觉实时判断患者肌肉的紧张程度及关节的活动范围,从而动态调整牵引的幅度与角度。
在具体的力学传导过程中,设备通常配备可调节的固定带和滑动轨道,确保受力点精准覆盖颈椎、胸椎或腰椎的关键节段。当操作者旋转螺杆或拉动杠杆时,牵引力严格遵循线性或预设的曲线路径传递至椎体之间。这种物理介入有助于拉开椎间隙,降低椎间盘内的压力,促进突出的髓核回纳或改变其位置,同时刺激局部血液循环,缓解因肌肉痉挛引起的疼痛。整个过程完全由人工操控,没有复杂的电子传感器介入,因此其力学输出更加纯粹且易于通过经验进行微调。
手动控制在临床康复中的独特优势
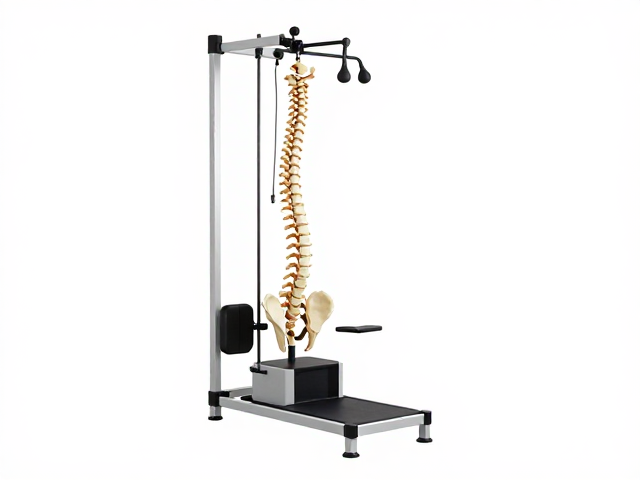
相较于自动化设备,手动三维牵引在应对复杂性脊柱问题时展现出极高的灵活性。由于缺乏预设程序的限制,专业治疗师可以根据患者当天的身体状况、疼痛阈值以及肌肉松弛程度,即时改变牵引的角度和力度。这种个性化调整对于存在严重肌肉僵硬或急性期疼痛的患者尤为重要,因为治疗师可以在发现患者不适时立即停止或减弱拉力,从而最大限度地降低软组织损伤的风险。
此外,手动设备的机械结构通常更为简单,这意味着其日常维护成本相对较低,且故障率远低于依赖精密电路和传感器的电动型号。在资源有限的基层医疗机构或家庭康复场景中,手动设备因其无需依赖电源或复杂的校准程序,具备了更高的环境适应性。操作者无需等待设备启动或程序加载,能够迅速开始治疗,提高了诊疗流程的效率,同时也降低了因电子设备老化或软件错误导致的治疗中断现象。
选购手动牵引设备的关键考量因素
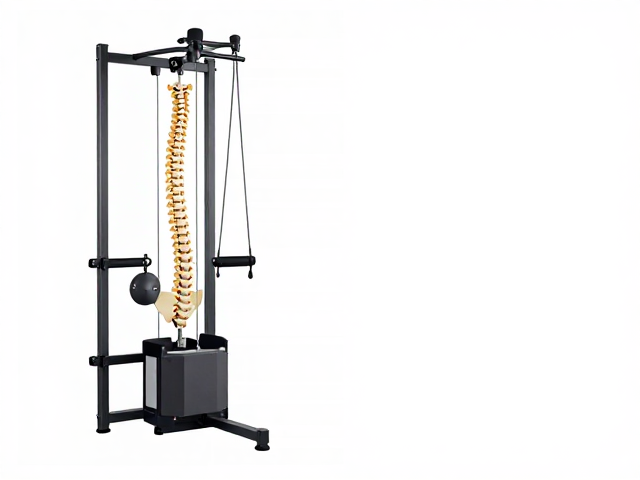
在挑选手动三维脊柱牵引设备时,结构的稳固性与安全性是首要评估指标。设备主体应采用高强度医用级钢材制造,确保在承受较大牵引力时不发生形变或晃动。连接部件如螺杆、轴承和锁扣需经过严格的耐磨性测试,以保证长期使用中的精度保持。同时,设备的底座设计应具备足够的宽度和防滑性能,防止在治疗过程中因受力不均导致设备移位,确保患者与操作者的双重安全。
功能性细节同样不容忽视,例如牵引带的材质应柔软透气且具备足够的抗拉强度,避免对患者皮肤造成压迫或摩擦损伤。可调节范围需覆盖常见的脊柱解剖结构,允许对牵引角度进行大范围的精确设定。此外,设备的操作手柄应符合人体工学设计,减轻操作者长时间工作的疲劳感。对于需要记录治疗数据的使用场景,可选购配备简易刻度盘或角度指示器的型号,以便直观监控治疗参数,确保每次治疗的可重复性与一致性。