电加热康复护具按摩力度不足?试试这几招,缓解肘关节疼痛更有效
按摩与理疗设备全品种 · 智能护具设备 · 2026-05-21
文章摘要
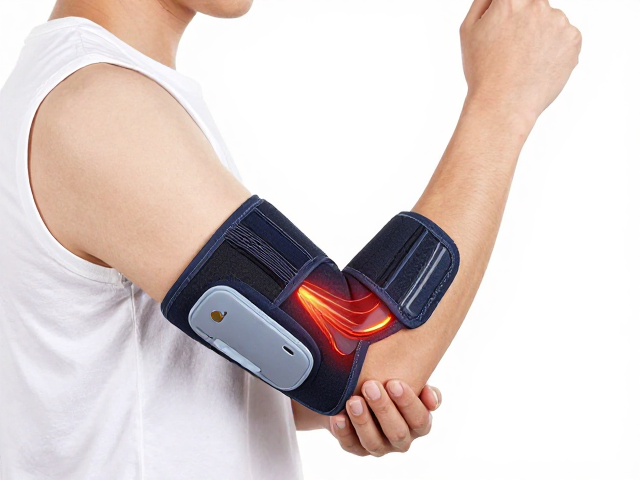
理解电加热护具的力学传导机制 电加热康复护具在缓解肘关节疼痛时,主要依赖热能促进局部血液循环,但其按摩功能的实际效果往往受限于机械结构的物理特性。许多用户反馈按摩力度不足,这通常源于柔性织物与硬质按摩节点之间的贴合度问题。当护具材质过厚或弹性系数不符合人体工学曲线时,内部电机产生的震动或揉捏动作会被缓冲层吸收,导致传递至肘关节深层组织的有效应力大幅衰减。这种物理层面的能量损耗,使得原本旨在放松肌
理解电加热护具的力学传导机制
电加热康复护具在缓解肘关节疼痛时,主要依赖热能促进局部血液循环,但其按摩功能的实际效果往往受限于机械结构的物理特性。许多用户反馈按摩力度不足,这通常源于柔性织物与硬质按摩节点之间的贴合度问题。当护具材质过厚或弹性系数不符合人体工学曲线时,内部电机产生的震动或揉捏动作会被缓冲层吸收,导致传递至肘关节深层组织的有效应力大幅衰减。这种物理层面的能量损耗,使得原本旨在放松肌肉的辅助治疗,逐渐退化为单纯的热敷体验,难以对因长期劳损形成的软组织粘连产生实质性改善。
此外,肘关节作为人体活动频率极高的枢纽,其周围肌肉群如肱三头肌与肱二头肌的张力变化会实时改变关节形态。固定的按摩点位难以动态适配关节在屈伸过程中的半径变化,导致按摩头在特定角度下完全悬空或压力分布不均。这种静态设计与动态生理结构之间的矛盾,是造成“只热不揉”或“力度浮于表面”的核心原因。若不能从物理贴合与生物力学角度重新审视使用方式,单靠设备本身的性能迭代,很难在个体差异巨大的用户群体中提供稳定且有效的力学干预。
优化佩戴方式以增强力学传导
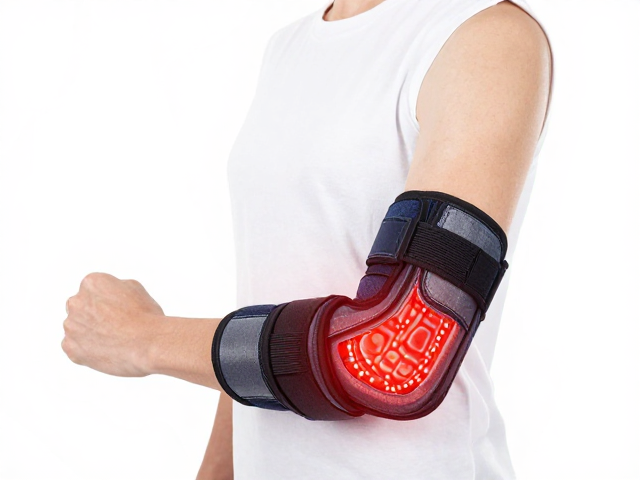
提升按摩效果的首要步骤是调整护具的佩戴姿态,确保其与肘关节解剖结构达到最佳契合。佩戴前应先将护具平铺,确认按摩节点位于肘尖与肱骨外上髁或内上髁的关键受力区域。通过拉伸绑带或魔术贴,使护具紧贴皮肤但保留微量的滑动空间,过紧会阻碍血液循环并削弱震动传导,过松则会导致按摩头无法接触皮肤。建议在使用前对肘部进行简单的屈伸活动,让护具自动适应关节当前的弧度,再固定绑带,这种动态贴合能显著减少能量在织物与皮肤间的无效耗散。
针对力度传递不均的问题,可以尝试在护具与皮肤之间增加一层极薄的高弹硅胶垫或专用导力膜。这类介质具有良好的形变恢复能力,能像缓冲层一样填补织物与皮肤之间的微小空隙,将按摩节点产生的点状压力均匀分散为面状压力。对于肘关节外侧疼痛明显的用户,可将护具略微向肱骨方向偏移,利用肌肉组织的厚度差异来增加按摩头的下沉深度。通过微调佩戴位置和辅助介质的引入,能够突破传统佩戴方式带来的力学瓶颈,使有限的电机功率更集中地作用于疼痛靶点。
结合动态动作激活深层组织
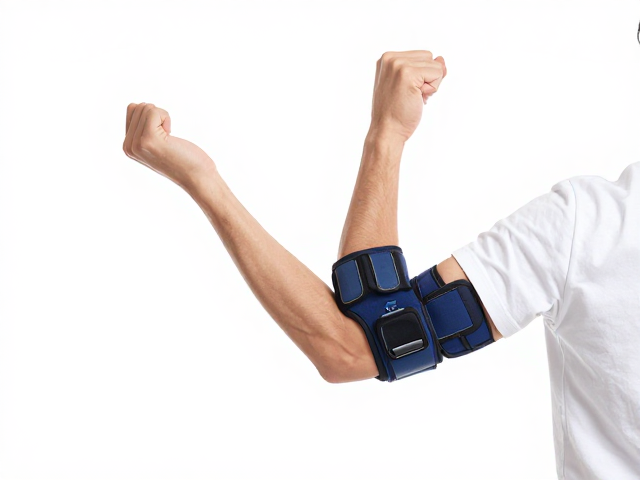
静态佩戴下的按摩往往只能作用于浅层筋膜,若需缓解深层肘关节疼痛,必须引入动态康复动作。在护具运行过程中,缓慢进行肘关节的主动屈伸练习,幅度控制在无痛范围内,这一过程能迫使肌肉在收缩与舒张中接受按摩节点的物理干预。当肌肉处于轻微拉伸状态时,筋膜组织的张力增加,按摩头的揉捏动作能更有效地剥离粘连的软组织,促进深层代谢产物的排出。这种“动静结合”的方式,利用了肌肉自身的生物力学特性,弥补了静态按摩在深度刺激上的不足。
除了屈伸动作,前臂旋前与旋后(即手掌翻转动作)也是提升按摩效能的关键环节。肘关节的疼痛常伴随前臂旋转受限,在护具工作时,缓慢交替进行手掌向上和向下的旋转,能带动肱桡肌和旋后肌群产生细微位移。这种位移变化会改变按摩节点与深层肌束的接触角度,使原本难以触及的肌肉纤维间歇性地接受物理刺激。通过将简单的关节活动与设备运行同步,能够显著扩大有效按摩的解剖范围,使治疗效果从局部皮肤渗透至关节囊周围,从而更有效地缓解因长期僵硬引发的慢性疼痛。
科学管理热敷与按摩的时间配比
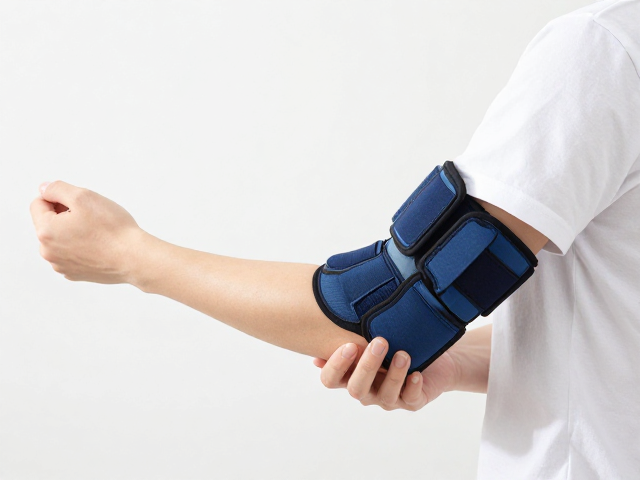
热能与机械按摩在康复过程中扮演着不同角色,热敷主要负责扩张血管、降低神经敏感度,而按摩则侧重于松解粘连、改善组织弹性。若两者同步进行且时间过长,局部组织可能因过度充血或刺激产生反效果。建议采用分段式护理策略,先开启纯热敷功能10至15分钟,待肘部皮肤微红、体温升高后,再切换至按摩模式。这种热适应过程能显著提升组织对机械刺激的接受度,使后续按摩的力度感知更加柔和且深入,避免因冷组织直接受压引发的防御性肌肉紧张。
在按摩过程中,需密切监控肘部的生理反馈。若感到刺痛、灼热感加剧或麻木,应立即停止按摩并仅保留热敷,这通常是局部神经或血管对当前参数不适应的信号。单次总时长建议控制在20分钟以内,过长的干预时间可能导致软组织疲劳或继发性炎症。对于急性期疼痛,应以低频、轻力的按摩配合中低温热敷为主;而在慢性期恢复阶段,可适当增加按摩频率和力度,但仍需遵循“少量多次”的原则。通过精准调控热与力的时间配比,能够最大化康复护具的生理效益,避免过度干预带来的潜在风险。