腕关节康复与平衡功能训练,神经反馈设备助精准恢复
按摩与理疗设备全品种 · 神经康复设备 · 2025-09-14
文章摘要
腕关节损伤后的功能重建逻辑 腕关节作为上肢活动的关键枢纽,其结构复杂且承担着精细运动与负重传导的双重任务。在临床康复场景中,单纯的肌力恢复往往无法替代神经肌肉控制能力的重建。当患者经历骨折固定、韧带撕裂或长期制动后,本体感觉信号的传递会出现阻滞,导致动作执行时的精准度下降。这种神经层面的“失联”使得患者在日常抓握或支撑时,难以做出微调,进而引发代偿性疼痛或再次损伤。因此,现代康复理念强调从生物力
腕关节损伤后的功能重建逻辑
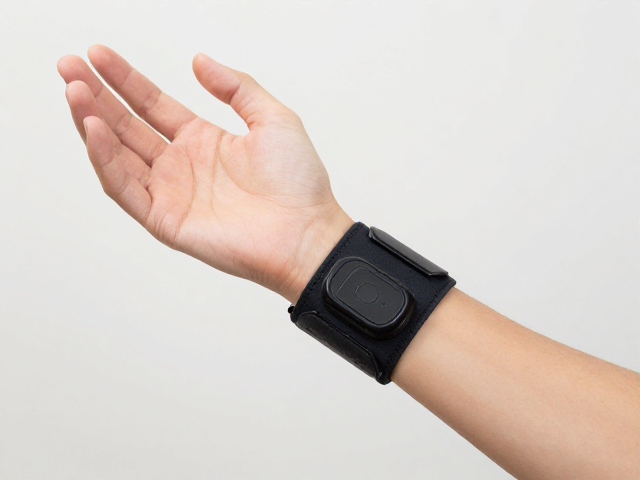
腕关节作为上肢活动的关键枢纽,其结构复杂且承担着精细运动与负重传导的双重任务。在临床康复场景中,单纯的肌力恢复往往无法替代神经肌肉控制能力的重建。当患者经历骨折固定、韧带撕裂或长期制动后,本体感觉信号的传递会出现阻滞,导致动作执行时的精准度下降。这种神经层面的“失联”使得患者在日常抓握或支撑时,难以做出微调,进而引发代偿性疼痛或再次损伤。因此,现代康复理念强调从生物力学恢复向神经控制恢复的过渡,通过特定的训练手段重新激活大脑与手部肌肉之间的连接通路。
平衡功能在此处并非指传统意义上的下肢站立稳定,而是指上肢在动态负载下维持腕关节位置与力矩的稳定能力。这种动态平衡依赖于前庭系统、视觉系统与本体感觉系统的快速整合。康复训练的核心在于打破原有的错误运动模式,建立新的神经突触联系。通过引入多维度的干扰因素,迫使腕关节周围的小肌群进行高频次的等长收缩与离心控制,从而提升关节囊及韧带对位置变化的感知灵敏度。这一过程是重建功能性动作的基础,为后续的高阶复杂动作提供稳定的支点。
神经反馈技术的介入机制
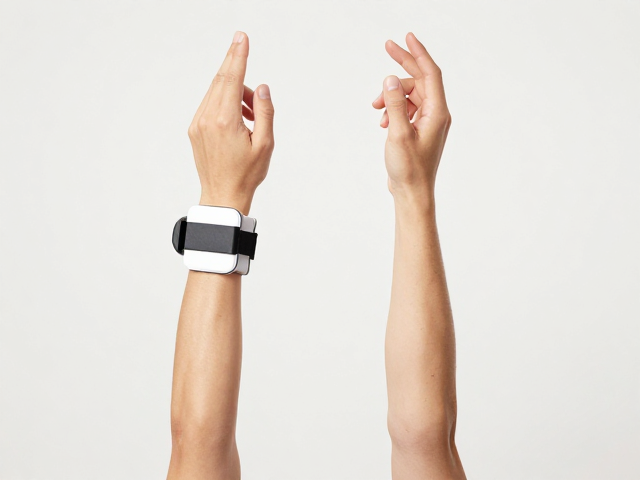
神经反馈设备通过实时采集肌电信号(EMG)或脑电信号(EEG),将人体内原本不可见的生理活动转化为可视化的数据反馈。在腕关节康复中,这种技术解决了传统手法康复中“凭感觉判断”的滞后性与主观性缺陷。设备能够捕捉到患者试图维持腕部稳定时,深层稳定肌群与表层运动肌群的激活时序。当检测到目标肌群激活不足或不同步时,系统会通过声音、光效或视觉图表即时提示患者进行修正。这种闭环反馈机制极大地缩短了神经重塑所需的时间,使训练过程具有高度的可量化特性。
精准恢复的实现依赖于数据的颗粒度细化。传统的康复训练可能仅关注关节活动范围(ROM)或等速肌力数值,而神经反馈关注的是肌肉募集的效率与协调性。例如,在进行抓握动作时,设备能区分出是依靠手指屈肌的过度代偿,还是前臂深层旋前圆肌的正确参与。通过调整反馈阈值,患者可以在无痛范围内逐步增加训练难度,确保每一次动作都在正确的神经控制模式下进行。这种基于实时数据调整的训练策略,有效避免了因错误发力导致的二次劳损,提升了康复路径的安全性与有效性。
训练场景与数据验证
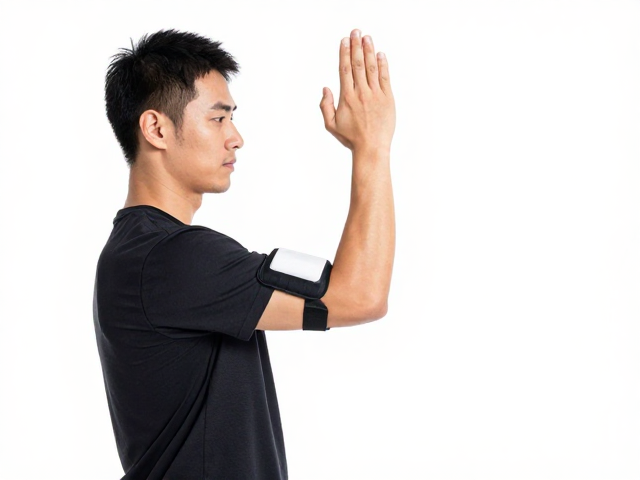
在具体的临床应用中,神经反馈训练常结合等速肌力测试平台或表面肌电分析系统使用。以某项针对腕管综合征术后患者的观察性研究为例,参与训练的30名患者在为期8周的干预中,接受了每周两次、每次40分钟的基于肌电反馈的平衡训练。数据显示,实验组在腕关节动态稳定性测试中的角度误差减少了约18.5%,且在握力持久性测试中,疲劳指数较对照组降低了12%。这些数据表明,针对神经控制的精准训练能显著改善腕关节在长时间负载下的功能表现,且效果具有统计学意义上的可重复性。
案例分析需结合具体功能障碍类型进行差异化设定。对于桡骨远端骨折内固定术后患者,重点在于恢复腕关节在多维平面内的本体感觉定位能力;而对于腕关节不稳定症患者,则侧重于增强三角纤维软骨复合体(TFCC)区域的动态支撑效率。在训练过程中,患者需佩戴高灵敏度传感器,执行如“静态平衡保持”、“动态轨迹追踪”等任务。系统记录的激活延迟时间、协同系数等参数会定期生成报告,供治疗师评估神经适应情况。这种基于客观指标的训练调整,使得康复方案能够紧密贴合患者实际的生理恢复进程,而非依赖固定的时间表。