智能拔罐仪走罐辅助与火罐燃烧排气技术解析
按摩与理疗设备全品种 · 拔罐设备 · 2026-05-14
文章摘要
智能拔罐仪走罐辅助机制的核心逻辑 智能拔罐仪在走罐操作中,通过线性移动与负压控制的协同作用,实现了传统手法向机械化控制的转化。设备内部的微电机驱动滚轮或吸附头在皮肤表面进行匀速滑动,同时传感器实时监测接触面的压力变化与负压数值。这种动态平衡机制确保了罐体与皮肤之间的摩擦力与吸附力处于特定区间,既避免了因负压过大导致皮肤损伤,又保证了足够的牵引力以刺激经络。相较于手工走罐,机械辅助能够维持恒定的移
智能拔罐仪走罐辅助机制的核心逻辑
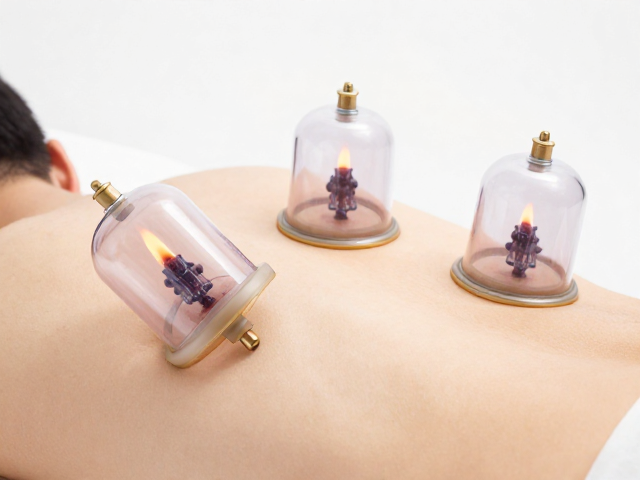
智能拔罐仪在走罐操作中,通过线性移动与负压控制的协同作用,实现了传统手法向机械化控制的转化。设备内部的微电机驱动滚轮或吸附头在皮肤表面进行匀速滑动,同时传感器实时监测接触面的压力变化与负压数值。这种动态平衡机制确保了罐体与皮肤之间的摩擦力与吸附力处于特定区间,既避免了因负压过大导致皮肤损伤,又保证了足够的牵引力以刺激经络。相较于手工走罐,机械辅助能够维持恒定的移动速度和力度,减少了因操作者体力或经验差异带来的不确定性,使得治疗参数更加标准化和可重复。
该辅助系统的关键在于对“得气”感应的数字化解析。传统走罐依赖操作者的指尖触觉来感知皮下结节或条索状物,而智能设备通过高灵敏度压力传感器捕捉皮肤形变数据,将微观的物理反馈转化为可视化的波形图或数值提示。当滚轮经过皮下组织异常区域时,传感器能识别出阻力增加或局部凹陷的变化,并自动调整负压大小以匹配该区域的耐受度。这种基于数据反馈的动态调节,使得走罐过程不再是盲目的滑动,而是具有明确指向性的组织松解过程,有助于更精准地定位筋膜粘连点或肌肉激痛点。
火罐燃烧排气技术的物理原理与风险管控
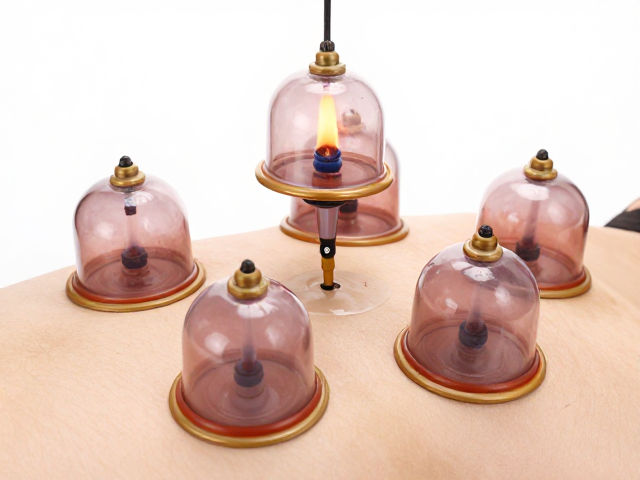
火罐燃烧排气是建立罐内负压的最基础且经典的方式,其核心物理原理在于热胀冷缩与氧气消耗。当棉球或酒精棉片在罐内短暂燃烧时,罐内空气受热膨胀溢出,随后火焰熄灭,罐内气体冷却收缩,同时燃烧过程消耗部分氧气,导致罐内气压显著低于外部大气压。这种压力差使得罐体紧紧吸附于皮肤表面。然而,该技术对操作者的手法稳定性要求极高,火焰在罐内的停留时间、棉球酒精含量以及罐口朝向的控制,直接决定了负压的生成效率与安全性。一旦控制不当,过高的温度或过长的燃烧时间可能导致皮肤烫伤或罐体破裂。
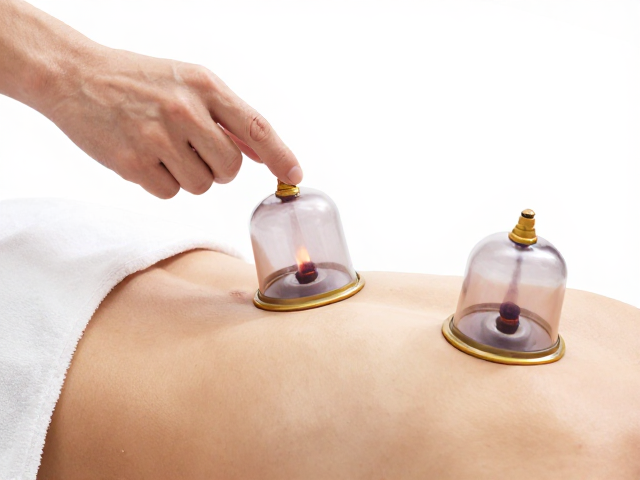
现代临床实践中,火罐排气正逐步向标准化操作规范演进,以规避传统明火操作中的安全隐患。部分改良型火罐采用玻璃材质优化导热性,或配合专用点火钳固定燃烧物,减少手部抖动带来的风险。值得注意的是,燃烧排气产生的负压具有瞬时波动特性,操作者需在火焰熄灭瞬间迅速将罐口扣合于皮肤,这一“秒级”动作决定了最终吸附效果。若扣合延迟,罐内空气重新进入,负压无法建立;若扣合过早,高温气体可能灼伤皮肤。因此,这一过程的标准化培训成为传统技艺传承中的关键环节,旨在通过精确的手部肌肉记忆替代不可控的变量,确保每次治疗的安全边界。
技术融合下的安全性评估与临床适配
将智能走罐辅助与传统火罐排气技术结合,或独立应用于不同临床场景,需基于严密的生理学评估。智能设备通过闭环控制系统,能够实时监测皮肤温度与微循环变化,当检测到局部温度异常升高或血流阻力剧增时,系统会自动降低负压或停止移动,从而预防烫伤或皮下出血。相比之下,传统火罐排气缺乏实时反馈机制,完全依赖操作者的经验判断。在临床适配性上,智能走罐更适合需要长时间、大范围肌肉放松的场景,如背部大面积筋膜炎的治疗;而火罐排气则更常用于需要强刺激、定点深层次的穴位刺激,如治疗急性扭伤后的局部淤血消散。
技术选择的依据应严格遵循患者的个体差异与病理特征。对于皮肤敏感、老年患者或伴有凝血功能障碍的人群,智能设备的精细化负压调控能显著降低不良反应风险,其匀速、恒压的特性避免了传统手法中可能出现的力度突变。相反,对于体质强壮、耐受度高的患者,传统火罐提供的瞬时强负压可能在短时间内产生更显著的组织牵引效果。临床应用中,需根据患者的皮肤厚度、皮下脂肪含量以及病灶深浅,动态调整辅助方式。任何技术手段的有效性评估,均应建立在严密的医学观察与客观体征改善之上,而非主观感受或未经证实的理论推演。