下肢驱动机构如何助力步行能力恢复?下肢机器人训练设备解析
按摩与理疗设备全品种 · 步态训练设备 · 2026-02-13
文章摘要
下肢驱动机构的核心作用机制 下肢驱动机构在康复训练设备中扮演着类似“外骨骼肌肉”的角色,其核心逻辑在于通过机械结构模拟人体自然步态,为患者提供安全、可控的运动辅助。不同于被动牵引,现代驱动系统通常采用伺服电机配合高精度减速器,能够实时感知患者的运动意图或严格遵循预设的运动轨迹。这种机制不仅降低了因患者肌力不足导致的跌倒风险,还能通过精确的力位控制,帮助重建大脑与下肢肌肉之间的神经联系。 从生物力
下肢驱动机构的核心作用机制
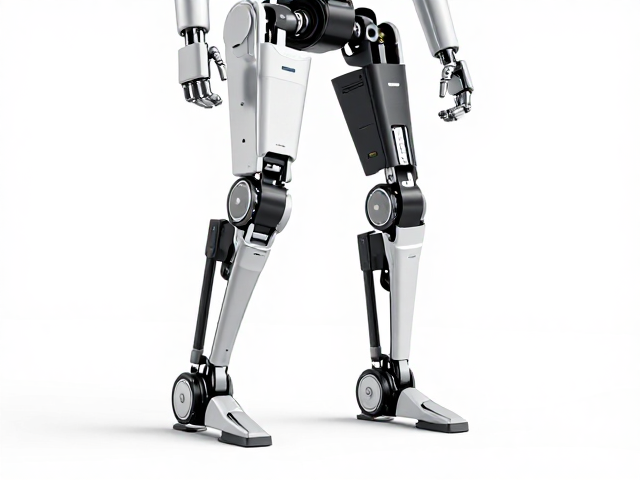
下肢驱动机构在康复训练设备中扮演着类似“外骨骼肌肉”的角色,其核心逻辑在于通过机械结构模拟人体自然步态,为患者提供安全、可控的运动辅助。不同于被动牵引,现代驱动系统通常采用伺服电机配合高精度减速器,能够实时感知患者的运动意图或严格遵循预设的运动轨迹。这种机制不仅降低了因患者肌力不足导致的跌倒风险,还能通过精确的力位控制,帮助重建大脑与下肢肌肉之间的神经联系。
从生物力学角度来看,驱动机构需克服人体关节在行走过程中的复杂变化。髋、膝、踝三个主要关节在矢状面、冠状面和横断面上均存在多维度的运动需求。高性能的下肢机器人通过多自由度设计,能够模拟这些自然运动轨迹。当患者尝试迈步时,驱动电机会根据传感器反馈提供恰到好处的助力或阻力,这种交互式训练有助于激活受损的运动神经元,促进中枢神经系统的重塑,从而从根本上改善步行能力。
关键技术组件解析
驱动系统的动力来源主要依赖于高响应速度的伺服电机,这类电机具备快速启停和精确调速的能力,能够应对行走过程中瞬息万变的力学变化。为了将电机的旋转运动转化为关节所需的线性或角度运动,行星滚柱丝杠或谐波减速器成为关键传动部件。它们不仅能提供高扭矩输出以支撑患者体重,还能保证运动的平滑性,减少机械冲击对关节造成的潜在损伤。
感知模块是驱动机构实现智能化互动的另一大支柱。力矩传感器和角度编码器通常安装在关节处,实时采集患者的运动状态数据。这些数据经过控制算法处理后,驱动系统能够判断患者当前的运动阶段(如支撑期或摆动期),并动态调整输出参数。例如,在患者迈出腿部的初期,系统可提供较小的阻力以鼓励主动运动;而在腿部落地支撑阶段,则需提供足够的刚度以维持平衡,这种基于实时数据的动态调整是恢复步行功能的关键。
临床应用场景与效果
下肢机器人训练设备广泛应用于脑卒中、脊髓损伤及膝关节置换术后患者的康复过程中。对于脑卒中患者,早期介入步态训练能够预防肌肉萎缩和关节挛缩,通过重复性的正确步态输入,强化大脑皮层的运动控制区域。临床观察显示,结合驱动机构的等速训练能显著提高患者下肢肌力,改善步频和步幅,使步行更加稳健。
针对脊髓损伤导致的双下肢运动障碍患者,驱动机构提供了必要的支撑和引导。在部分完全性损伤案例中,设备通过被动模式模拟完整步态,有助于维持关节活动范围,促进血液循环,预防深静脉血栓形成。而对于不完全性损伤患者,主动辅助模式则能激发残存肌力,通过“运动学习”效应,逐步提升患者的自主控制能力。这种分阶段的训练策略,使得不同恢复程度的患者均能找到适合的训练强度。
设备选型与使用要点
选择下肢驱动训练设备时,需重点关注设备的自由度数量与患者实际需求是否匹配。对于主要改善矢状面步态的患者,单平面驱动设备可能更具性价比且易于操作;而对于需要处理复杂平衡问题或多平面运动受限的患者,多平面或全身外骨骼式设备能提供更全面的支撑。此外,设备的适形性设计也至关重要,良好的贴合度能减少皮肤摩擦损伤,提高患者的依从性。
操作过程中的参数设定需严格遵循康复医师或治疗师的指导。驱动增益、步态周期、支撑高度等参数会根据患者的肌力等级和关节活动度进行个性化调整。初始阶段通常设定为低助力、短周期,随着患者功能改善逐步增加难度。同时,需密切监测患者生命体征及局部皮肤状况,确保训练在安全范围内进行。定期评估训练效果,及时调整驱动策略,是实现步行能力最大化恢复的必要流程。