多模态交互康复,物理治疗设备温度控制范围全解析
按摩与理疗设备全品种 · 康复科设备 · 2025-11-17
文章摘要
多模态交互康复的底层逻辑 多模态交互技术正在重塑物理治疗的重构环境,其核心在于打破传统单一指令控制的局限,通过融合触觉反馈、视觉追踪及生物电生理数据,构建高保真的康复训练闭环。在这种架构下,治疗设备不再是被动的机械执行单元,而是能够实时感知患者肌肉状态、关节活动度及疼痛反馈的智能终端。这种感知能力的提升,使得康复训练从“标准化动作模仿”转向“个性化动态适配”,显著提高了神经肌肉控制的重建效率。
多模态交互康复的底层逻辑
多模态交互技术正在重塑物理治疗的重构环境,其核心在于打破传统单一指令控制的局限,通过融合触觉反馈、视觉追踪及生物电生理数据,构建高保真的康复训练闭环。在这种架构下,治疗设备不再是被动的机械执行单元,而是能够实时感知患者肌肉状态、关节活动度及疼痛反馈的智能终端。这种感知能力的提升,使得康复训练从“标准化动作模仿”转向“个性化动态适配”,显著提高了神经肌肉控制的重建效率。
物理治疗设备的温度控制模块是维持多模态交互稳定性的关键一环,它直接影响着传感器数据的准确性与患者治疗的依从性。不同材质的人体接触部件及内部精密传感器对环境温度具有显著的敏感性,温度波动会导致生物阻抗测量偏差或光学追踪误差。因此,建立精确的温度调控机制,不仅是保障设备运行安全的基础,更是确保多模态数据(如肌电、压力分布)在不同治疗阶段保持一致性和可重复性的先决条件。
热力学环境对康复数据的影响机制
温度变化会直接改变人体皮肤表面的生物电阻抗特性及微循环状态,进而干扰表面肌电(sEMG)及近红外光谱(NIRS)等关键生理参数的采集精度。在低温环境下,皮肤血管收缩可能导致信号噪声增加,而在高温环境下,汗液分泌引起的导电性变化则可能引发信号漂移。多模态交互系统通过实时监测这些热力学变化,动态调整滤波算法或校准参数,从而从源头降低因环境热效应导致的数据失真,确保康复评估结果的临床有效性。
此外,治疗设备的机械结构及柔性电子元件的热膨胀系数差异,可能在长时间运行中引起微小的形变,进而影响力觉反馈的线性度。例如,柔性压力传感器阵列在不同温度下的灵敏度系数会发生漂移,若缺乏有效的温控补偿,患者感受到的触觉反馈力度可能与实际施加的治疗参数产生偏差。这种偏差在多模态交互中表现为“感知-动作”反馈环路的延迟或错误映射,可能降低训练效果甚至引发二次损伤风险。
温度控制范围的分层解析
针对直接接触人体的柔性传感器及电极片,通常需要将接触界面温度维持在25℃至30℃之间。这一范围旨在模拟人体自然肤温,减少因温差过大引发的冷刺激或热不适,同时确保导电凝胶或湿性电极的粘附性与导电稳定性。在此区间内,生物电信号的采集质量最高,能够最大程度地反映真实的肌肉激活状态,为多模态交互系统中的生物反馈算法提供高信噪比的数据输入。
对于设备内部的刚性结构件、线性执行器及主控芯片,工作环境温度通常需控制在15℃至40℃之间,并需配合内部主动散热或恒温模块以维持核心组件的热平衡。这一范围涵盖了大多数医疗电子设备的安全运行区间,确保处理器运算速度、电机扭矩输出及无线传输模块的稳定性。部分高精度力控设备可能要求更窄的温度窗口(如20℃±2℃),以消除热漂移对精密力矩传感器的影响,确保多模态交互中力反馈的精准复现。
动态温控与交互反馈的协同
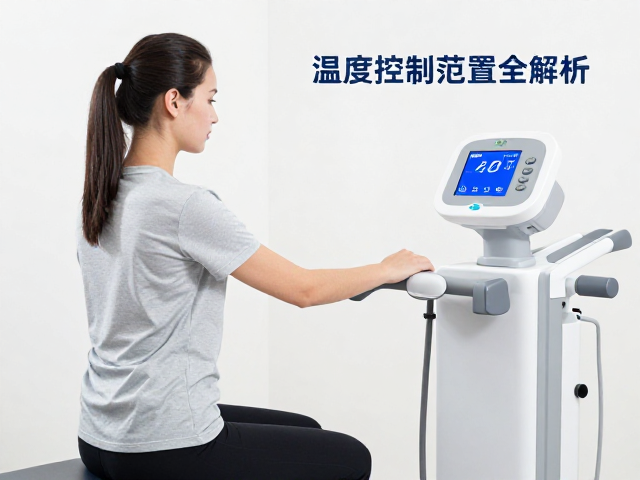
先进的多模态康复设备通常采用分区温控策略,根据治疗阶段动态调整不同区域的温度设定。在放松与评估阶段,设备可能倾向于维持稍低的温度以降低患者肌肉张力,便于初始数据采集;而在主动训练阶段,则可能略微提升接触面温度以促进局部血液循环,增强组织延展性。这种动态调整需与交互算法紧密耦合,确保温度变化不会突兀地干扰患者的本体感觉,而是作为辅助因素平滑过渡到不同的训练模式。
多模态交互系统通过集成温度传感器与生物反馈算法,实现“感知-决策-执行”的实时闭环。当系统检测到患者因环境温度不适产生肌肉紧张或动作变形时,温控模块可自动介入调节,同时交互界面通过视觉或听觉提示引导患者调整姿势。这种协同机制不仅提升了治疗的舒适度,更通过优化生理状态间接提升了康复训练的效果,体现了多模态交互在物理治疗中“以患者为中心”的设计逻辑。