人体身形检测技术,结合姿态传感器实现异常压力保护
理疗核心技术 · 智能感知技术 · 2026-03-01
文章摘要
人体身形检测与压力分布感知的基础逻辑 人体身形检测技术的核心在于通过多维度的数据采集,构建高精度的用户三维模型。传统的视觉识别方案容易受到光线、遮挡物以及背景复杂度的干扰,导致在动态场景下的识别精度出现波动。引入姿态传感器后,系统能够获取关节点的实时空间坐标,结合深度相机或结构光模组生成的点云数据,形成“视觉+骨骼”的双轨验证机制。这种融合方式不仅提升了身形轮廓的拟合速度,还能在用户处于非标准站
人体身形检测与压力分布感知的基础逻辑
人体身形检测技术的核心在于通过多维度的数据采集,构建高精度的用户三维模型。传统的视觉识别方案容易受到光线、遮挡物以及背景复杂度的干扰,导致在动态场景下的识别精度出现波动。引入姿态传感器后,系统能够获取关节点的实时空间坐标,结合深度相机或结构光模组生成的点云数据,形成“视觉+骨骼”的双轨验证机制。这种融合方式不仅提升了身形轮廓的拟合速度,还能在用户处于非标准站姿或动态交互过程中,依然保持对身体主要部位的稳定追踪。
在压力保护的应用场景中,单纯的身形数据无法直接反映局部受力情况。姿态传感器提供的关节角度变化会触发算法对肌肉张力和骨骼负荷的间接估算。当系统识别到用户处于久坐、久站或弯腰等高风险姿态时,身形数据的异常偏移会与预设的生物力学模型进行比对。通过计算脊柱、骨盆及肩颈区域在三维空间中的相对位置变化,算法能够推断出软组织承受的压力分布特征,从而为后续的异常预警提供基础的数据支撑。
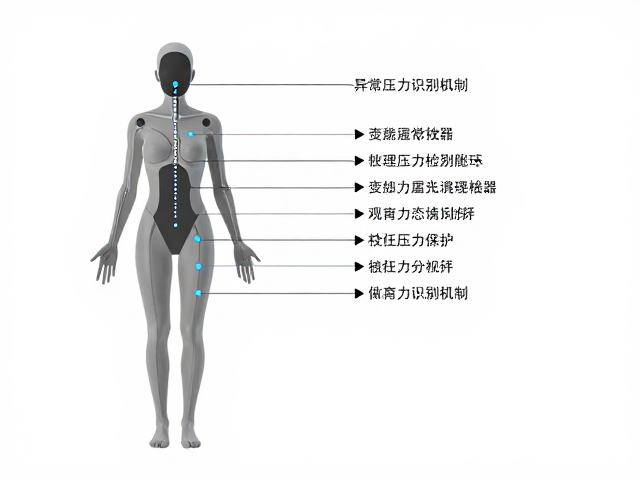
多源数据融合下的异常压力识别机制
为了实现精准的异常压力保护,系统需要处理来自不同传感器的异构数据。姿态传感器输出的欧拉角或四元数数据反映了肢体间的相对运动,而身形检测模块输出的边界框或网格模型则提供了体积和表面积信息。通过时间序列分析,算法可以监测出行走、转身或提举重物过程中的加速度变化。当加速度突变与身形轮廓的剧烈形变同时出现时,系统判定为高负荷状态。此时,压力分布模型会根据重心位置和接触面积,估算出腰椎、膝盖等关键关节的瞬时负荷值。
数据融合的另一个关键环节在于噪声过滤与状态平滑。实际环境中,传感器信号常受到震动或摩擦产生的干扰,导致姿态数据出现抖动。利用卡尔曼滤波或粒子滤波算法,可以对原始数据进行平滑处理,提取出行进趋势。在此基础上,异常压力的识别不再依赖于单一时刻的极值,而是基于一段时间内的累积负荷分析。例如,在长时间保持同一扭曲姿态时,即使没有剧烈的动作,累积的静态压力也可能超过安全阈值。系统通过整合身形稳定性数据与姿态持续时间,能够更准确地识别出行态下的隐性损伤风险。
实时反馈与自适应保护策略的执行
当识别模块确认当前状态存在异常压力风险时,保护机制随即启动。这一过程高度依赖于低延迟的数据传输通道,确保从感知到反馈的时间控制在毫秒级别。系统会根据压力的来源和部位,生成差异化的反馈策略。对于因姿态不良导致的局部高压,反馈表现为提醒用户调整重心或改变站姿;对于因过载导致的突发性压力,反馈则表现为强制性的动作抑制或警示。这种分级响应机制避免了误报,同时确保了在真正危险发生前的有效干预。
自适应保护策略会根据用户的历史数据动态调整阈值。不同体型、年龄及健康状况的用户,其骨骼肌肉的承受极限存在显著差异。身形检测技术获取的用户初始模型参数,如身高、体重、肢体长度等,会被输入到个性化模型中,动态计算个体的安全负荷上限。随着使用时间的增加,系统会记录用户的姿态习惯和耐受度,逐步优化压力预警的灵敏度。这种动态校准过程使得保护功能能够贴合个体特征,减少因标准僵化导致的误触或漏报,提升长期使用的舒适度与安全性。