下肢机器人与悬吊减重步行训练设备选购指南,减重悬吊系统核心解析
按摩与理疗设备全品种 · 步态训练设备 · 2025-10-02
文章摘要
下肢机器人与悬吊减重步行训练设备选购指南 在康复医学领域,下肢机器人与悬吊减重步行训练设备已成为神经康复与骨科术后恢复的重要辅助手段。选购此类设备时,核心逻辑在于明确临床场景需求与患者群体的匹配度。医疗机构或康复中心需依据自身收治的卒中、脊髓损伤或脑外伤患者比例,评估对等速运动控制与减重比例的具体需求。设备的机械结构稳定性直接决定了训练的安全性,因此框架的承重能力与关节活动的自由度是首要考量指标
下肢机器人与悬吊减重步行训练设备选购指南
在康复医学领域,下肢机器人与悬吊减重步行训练设备已成为神经康复与骨科术后恢复的重要辅助手段。选购此类设备时,核心逻辑在于明确临床场景需求与患者群体的匹配度。医疗机构或康复中心需依据自身收治的卒中、脊髓损伤或脑外伤患者比例,评估对等速运动控制与减重比例的具体需求。设备的机械结构稳定性直接决定了训练的安全性,因此框架的承重能力与关节活动的自由度是首要考量指标。
技术参数的真实性与可验证性是筛选供应商的关键环节。采购方应要求提供设备核心部件的出厂合格证及第三方检测机构出具的安全认证报告。例如,减重系统的承重范围是否严格覆盖从10公斤至40公斤以上的常见成人体重区间,以及步态轨迹的重复精度是否符合临床康复标准。通过核实技术参数文档中的实测数据而非宣传口径,能够有效规避因参数虚标导致的临床适配风险,确保设备能稳定支撑高频次的日常训练任务。
减重悬吊系统核心解析
减重悬吊系统的核心在于其力学传递的平滑性与对患者躯干的稳定支撑。主流系统多采用电动升降或气动助力机制,其中电动螺旋丝杆传动因具备自锁功能且位置反馈精准,成为多数高端设备的首选方案。悬吊带的设计需符合人体工学,重点关注骨盆区域的固定方式,避免在动态训练中对髋关节产生异常剪切力。系统的响应速度决定了训练过程中的实时调整能力,快速纠偏功能能有效防止因患者突发肌力下降导致的跌倒或受伤。
安全冗余设计是悬吊系统不可妥协的红线。所有承重连接件必须经过疲劳测试,确保在数百万次循环下无金属疲劳现象。紧急停止装置应设置于操作面板、手柄遥控器及紧急拉绳等多处,确保在任何异常情况下能瞬间切断动力源并锁定位置。此外,悬吊系统的防坠落保险装置需具备双重独立制动机制,即便主控制系统失效,机械制动模块仍能独立发挥作用,保障患者处于绝对安全的受控状态。
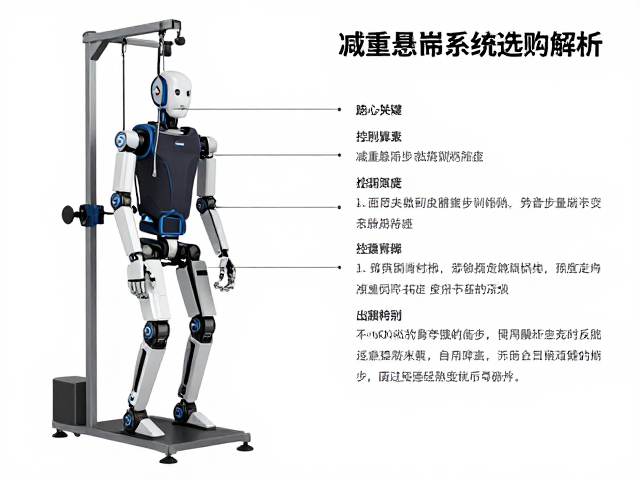
运动控制算法与步态反馈机制
下肢机器人的运动控制算法决定了步态训练的科学性与有效性。现代设备普遍采用基于力位混合控制的策略,能够根据患者的主动运动意愿提供辅助力或阻力。算法需具备严密的力矩限制逻辑,当检测到患者关节活动范围超出安全阈值或肌肉抵抗力过大时,系统应立即降低辅助力度或暂停运动,防止软组织损伤。步态相位识别技术的精度直接影响辅助时机,高精度的传感器需能实时捕捉足底压力分布及关节角度变化,实现毫秒级的响应同步。
生物反馈数据的采集与可视化是评估训练效果的重要依据。设备应具备记录关节活动范围、步频、步长、地面反作用力等关键指标的能力,并将数据转化为直观的图表供治疗师分析。部分系统支持表面肌电监测集成,通过捕捉肌肉激活状态优化辅助策略,实现从“被动带动”向“主动参与”的过渡。数据的可导出性与兼容性也至关重要,需确保能无缝对接医院现有的电子病历系统或康复评估软件,形成完整的患者康复数据闭环。
临床适配性与长期运维考量
设备的临床适配性体现在对不同病理特征患者的包容度上。对于伴有严重痉挛或关节挛缩的患者,设备需提供柔顺的控制模式,允许一定程度的被动拉伸与适应性训练。对于认知障碍患者,操作界面的直观性及语音提示功能能显著提升训练依从性。此外,设备的模块化设计允许根据康复进程更换不同的训练模块,如从平地步行过渡到上下楼梯或复杂地形模拟,从而覆盖从急性期到慢性期的全周期康复需求。
长期运维的稳定性直接影响设备的全生命周期成本。核心驱动部件如伺服电机、减速机等应选用工业级高耐用产品,并提供明确的保养周期与易损件更换指南。供应商需具备严密的远程诊断系统,能定期上传设备运行日志,提前预警潜在故障。备件供应的时效性也是重要考量,关键零部件应在本地或区域中心设有库存,确保设备因维护停机的时间控制在最低限度,保障康复服务的连续性。