下肢机器人减重步态训练,个性化参数设定与康复实效解析
按摩与理疗设备全品种 · 步态训练设备 · 2026-05-21
文章摘要
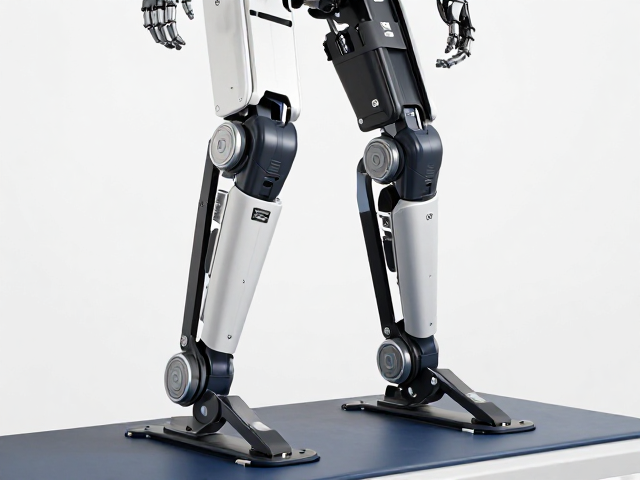
下肢机器人减重步态训练的核心机制与生理基础 下肢机器人减重步态训练技术通过机械外骨骼与智能控制算法的结合,为中枢神经损伤患者提供了高重复性、高精度的运动干预手段。该系统的核心在于利用悬吊装置分担患者部分体重,降低关节负荷,同时通过伺服电机驱动下肢假体,模拟人类自然行走时的髋、膝、踝多关节协同运动轨迹。这种机制不仅避免了传统徒手训练中因治疗师体力限制导致的动作不一致,还能根据实时力学反馈动态调整支
下肢机器人减重步态训练的核心机制与生理基础
下肢机器人减重步态训练技术通过机械外骨骼与智能控制算法的结合,为中枢神经损伤患者提供了高重复性、高精度的运动干预手段。该系统的核心在于利用悬吊装置分担患者部分体重,降低关节负荷,同时通过伺服电机驱动下肢假体,模拟人类自然行走时的髋、膝、踝多关节协同运动轨迹。这种机制不仅避免了传统徒手训练中因治疗师体力限制导致的动作不一致,还能根据实时力学反馈动态调整支撑力度,确保患者在安全范围内进行步态重建。
从神经康复生理学角度分析,减重步态训练能有效激活脊髓中枢模式发生器(CPG),促进运动皮层与脊髓之间的神经重塑。当患者体重减轻至30%-80%区间时,本体感觉输入信号得以增强,大脑能够更清晰地感知肢体空间位置与运动状态。这种高频次的感觉-运动反馈循环,有助于抑制异常痉挛模式,建立正常的步态节律,从而在微观细胞层面促进突触连接的重建,为长期功能恢复奠定生物学基础。
个性化参数设定的临床逻辑与关键指标
个性化参数设定是确保训练实效的关键环节,主要涵盖减重比例、步频、步幅及支撑时间等核心变量。减重比例通常依据患者的体重指数、肌力等级及平衡能力动态调整,初始阶段多设置在30%-50%以提供足够的安全支撑,随着肌力提升逐步降低至10%-20%。步频设定需参考患者健侧腿的自然行走频率,一般控制在60-90步/分钟,避免过快导致代偿性摆动或过慢影响心肺耐力。步幅则需匹配患者下肢长度,确保髋关节屈伸范围符合解剖学正常区间,防止关节囊过度拉伸。
在参数调整过程中,实时生物力学数据的监测不可或缺。系统通过内置传感器采集地面反作用力、关节角度变化率及肌肉电活动特征,治疗师据此判断是否存在膝过伸、足下垂或骨盆倾斜等异常模式。若检测到代偿动作,需立即调整步态轨迹或增加辅助扭矩。此外,训练强度需遵循渐进超负荷原则,每周训练频率建议保持在3-5次,单次训练时间控制在20-40分钟,以平衡神经疲劳与训练收益,避免因过度训练引发继发性损伤。
康复实效的多维评估体系与临床数据
康复实效的评估需采用多维度量化指标,而非单一的主观感受。常用评估工具包括Berg平衡量表、Fugl-Meyer运动功能评定量表及10米最大步行速度测试。临床观察数据显示,经过连续8-12周的标准化减重步态训练,部分脑卒中后遗症患者在Fugl-Meyer下肢评分中平均提升10-15分,10米步行速度提升0.2-0.4米/秒。这些改善直接关联于日常生活活动能力的提升,如独立穿衣、如厕及短距离移动的安全性。
长期随访数据进一步揭示了训练效果的持久性。部分患者在停止训练后3-6个月内,仍能维持步态对称性的改善,表明神经适应具有长期稳定性。然而,实效表现存在显著的个体差异,受损伤部位、病程时长、年龄及合并症等因素影响。例如,脊髓损伤患者相较于脑卒中患者,在步态对称性改善上通常需要更长的周期,且更依赖高阶的平衡控制训练。因此,疗效预测需结合影像学检查结果与功能性评估综合判断,避免一概而论。
训练过程中的风险控制与并发症预防
尽管减重步态训练安全性较高,但仍需警惕潜在风险。最常见的并发症为软组织损伤,特别是膝关节韧带及踝关节周围组织,多因步幅过大或支撑力不足导致。预防措施包括严格限制髋关节屈曲角度不超过90度,确保足底完全接触平台,并在训练前进行严密的关节活动度评估。此外,心血管系统风险不容忽视,部分患者在训练中可能出现血压波动或心率异常,需配备实时生命体征监测设备,设定心率上限阈值,一旦触发即刻终止训练。
心理因素亦是影响训练安全与实效的重要变量。部分患者因恐惧跌倒或疼痛产生回避行为,导致训练依从性下降。治疗团队需建立严密的安全防护机制,如配备双轨保护带、防滑平台地面及紧急停止按钮,同时通过游戏化训练元素提升患者参与度。对于存在严重骨质疏松或近期骨折病史的患者,需经骨科医师评估后方可参与,必要时调整训练模式为等长收缩训练或被动关节活动,以规避病理性骨折风险。