下肢机器人训练设备与电动减重步态训练器、平衡训练仪选购指南
按摩与理疗设备全品种 · 步态训练设备 · 2026-04-13
文章摘要
下肢机器人训练设备的核心功能与适用场景分析 下肢机器人训练设备主要依赖机械臂与步态算法,通过强制或辅助模式引导患者完成标准化的步行周期。这类设备通常配备高自由度关节驱动系统,能精确控制步长、步频及关节角度,适用于脑卒中、脊髓损伤或严重骨科术后患者的早期康复介入。其核心价值在于提供高重复性、高精度的运动控制训练,有助于重塑神经通路并改善下肢运动功能。 在临床应用中,此类设备常被置于康复医学科或大型
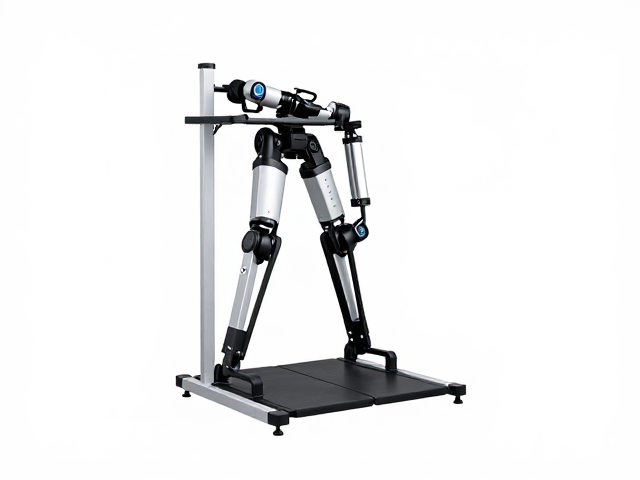
下肢机器人训练设备的核心功能与适用场景分析
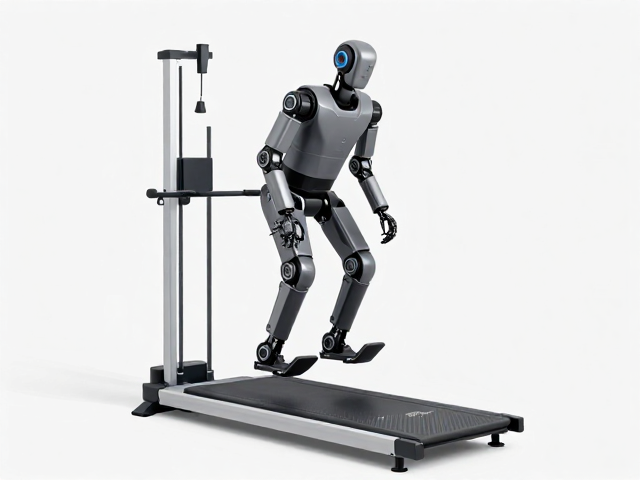
下肢机器人训练设备主要依赖机械臂与步态算法,通过强制或辅助模式引导患者完成标准化的步行周期。这类设备通常配备高自由度关节驱动系统,能精确控制步长、步频及关节角度,适用于脑卒中、脊髓损伤或严重骨科术后患者的早期康复介入。其核心价值在于提供高重复性、高精度的运动控制训练,有助于重塑神经通路并改善下肢运动功能。
在临床应用中,此类设备常被置于康复医学科或大型综合医院的康复中心。由于设备体积较大且对地面平整度有特定要求,安装环境需预留足够的安全空间。医护人员通过操作终端设定训练参数,系统实时监测患者的运动轨迹与受力情况,确保训练过程的安全性与有效性。这种高度自动化的训练方式减少了人工搬运和辅助所需的人力成本,提升了康复训练的标准化程度。
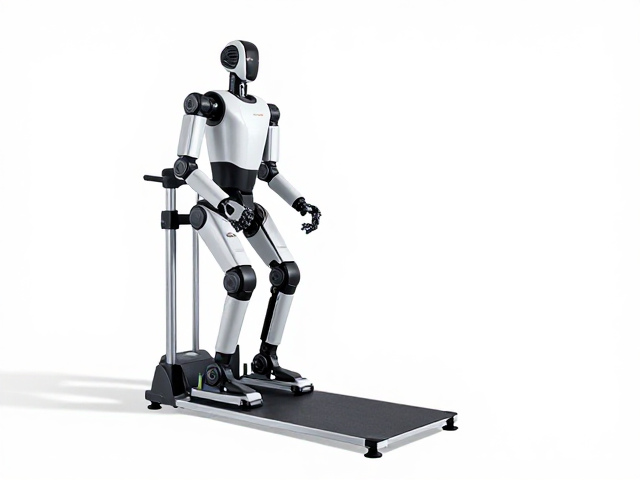
电动减重步态训练器的结构特点与训练逻辑
电动减重步态训练器结合了减重支撑系统与电动跑步机或履带平台,利用悬吊装置分担患者体重,降低下肢负重压力。设备通常配备可调节高度的悬吊带和脚踏板,通过电机驱动平台运动,使患者在低负重状态下进行步态分解训练。这种设计特别适用于平衡能力较差、肌力不足或存在疼痛限制的患者,能够逐步增加负重比例,实现从辅助到独立步态的过渡。
该设备的训练逻辑强调步态周期的完整性与对称性。在训练过程中,患者需主动配合平台的运动节奏,系统进行实时反馈与调整。电动驱动相比手动推拉模式,能提供更为平稳的速度控制,减少因速度突变导致的跌倒风险。此外,部分型号配备可视化反馈界面,帮助患者理解动作要领,增强训练互动的趣味性,从而提高患者的依从性和训练效果。
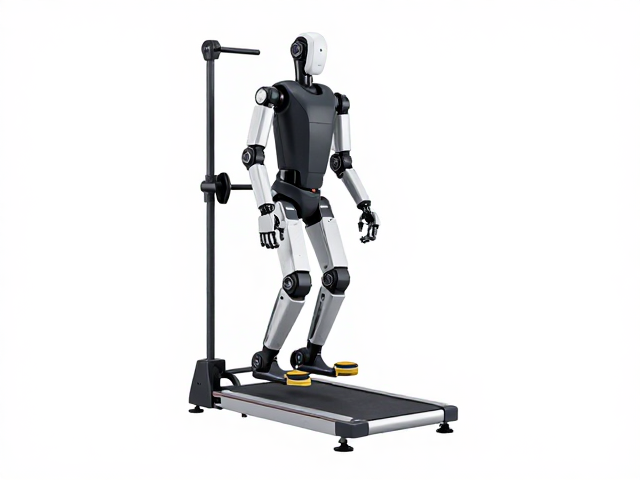
平衡训练仪的多维评估与动态干预机制
平衡训练仪主要基于等速测力平台或压力分布传感器技术,用于量化评估人体静态与动态平衡能力。设备通过高精度传感器捕捉重心移动轨迹、压力中心变化及左右侧力量分布,生成客观的数据报告。这些数据为康复医师制定个性化训练方案提供依据,同时也可用于监测康复进程中的平衡功能改善情况。
在动态训练模式下,平衡训练仪可通过视觉反馈或力学扰动模拟复杂的环境变化,诱导患者做出适应性反应。例如,平台可模拟不平整地面或突然的加速减速,训练患者的前庭功能及本体感觉。这种交互式训练有助于提高患者在日常生活中的防跌倒能力,尤其适用于老年群体或神经系统疾病导致的平衡障碍患者。设备的数据可存储并导出,便于长期追踪与对比分析。
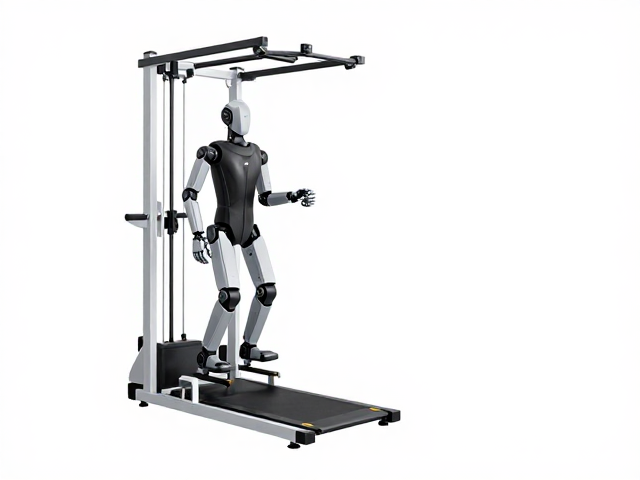
设备选型的关键技术指标考量
选购下肢康复设备时,需重点关注驱动系统的精度、传感器的灵敏度以及软件算法的兼容性。下肢机器人应具备多自由度同步控制能力,确保关节运动的连贯性;电动减重设备需考察悬吊系统的稳定性及承重范围,确保对不同体型患者的适应性;平衡训练仪则需确认其采样频率和数据解析的准确性,以保障评估结果的临床价值。此外,设备的紧急停止机制和安全防护设计也是不可忽视的技术要素。
软件系统的易用性与数据管理能力直接影响临床工作效率。理想的设备应配备直观的操作界面,支持多用户权限管理及训练数据的自动归档。部分设备支持与医院信息系统对接,实现患者档案与训练记录的互联互通。在技术选型时,应关注设备是否提供开放的数据接口,以便后续进行科研数据分析或与其他康复模块整合,构建综合性的康复评估与治疗体系。
空间布局与环境适配要求
康复设备的安装需严格遵循空间尺寸标准,确保患者进出及设备维护的安全通道。下肢机器人及电动减重训练器通常体积较大,需预留足够的前后左右缓冲空间,防止训练过程中发生碰撞。地面需具备足够的承载能力和平整度,必要时需加装专用减震垫或固定底座,以吸收设备运行时的震动,减少对建筑结构的影响。
电力供应与环境条件也是关键考量因素。设备通常需接入稳定的三相电源或大容量单相电源,并配备独立的接地保护。室内环境应保持适宜的温度与湿度,避免极端气候条件影响电子元件的稳定性。此外,良好的照明与通风系统有助于提升患者训练的舒适度,减少因环境不适导致的训练中断。合理规划设备布局,形成功能分区,有助于优化康复流程,提高空间利用率。