上肢协调训练器配合手功能综合训练桌,优化肘关节康复训练方案
按摩与理疗设备全品种 · 作业治疗设备 · 2026-03-01
文章摘要
设备协同在肘关节活动度重建中的临床逻辑 上肢协调训练器与手功能综合训练桌的组合应用,主要基于生物力学反馈与本体感觉重建的双重机制。手功能综合训练桌通过提供稳定的支撑平台,能够调节患者肩部、肘部及前臂的空间位置,消除重力对关节运动的干扰,特别适用于肌力较弱或存在疼痛敏感的患者。这种等长或等张支撑环境,为肘关节在无痛范围内进行被动或主动辅助运动提供了基础条件。在此基础上,上肢协调训练器通过多维度的机
设备协同在肘关节活动度重建中的临床逻辑
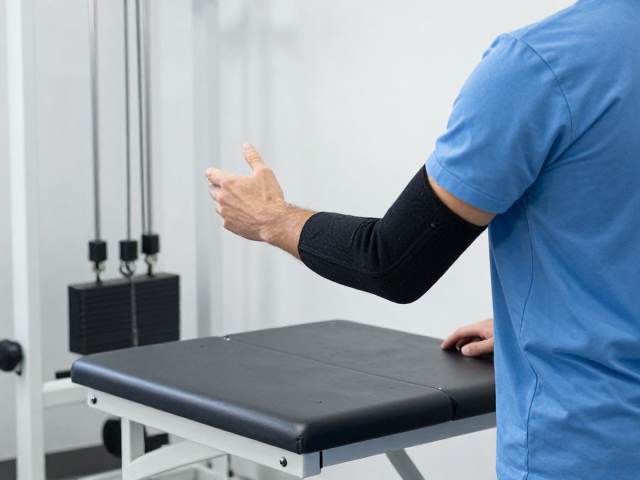
上肢协调训练器与手功能综合训练桌的组合应用,主要基于生物力学反馈与本体感觉重建的双重机制。手功能综合训练桌通过提供稳定的支撑平台,能够调节患者肩部、肘部及前臂的空间位置,消除重力对关节运动的干扰,特别适用于肌力较弱或存在疼痛敏感的患者。这种等长或等张支撑环境,为肘关节在无痛范围内进行被动或主动辅助运动提供了基础条件。在此基础上,上肢协调训练器通过多维度的机械阻力或光电信号反馈,强制要求患者在移动肘关节时保持特定的轨迹或节奏,从而激活深层稳定肌群,抑制异常代偿运动模式。
在实际康复进程中,肘关节僵硬或术后粘连常导致屈伸活动受限,单一的训练手段难以同时解决柔韧性与神经控制问题。将两者结合,训练桌确保了关节囊及周围软组织在安全范围内被适度拉伸,而协调训练器则通过高频、小范围的精准动作指令,促进大脑皮层对肘关节位置感的重新映射。这种“稳定支撑+动态控制”的模式,避免了传统训练中因动作不协调导致的关节二次损伤风险,使得康复训练从被动的肢体摆位逐步过渡到主动的神经肌肉控制,符合现代康复医学中强调的功能性训练原则。
训练方案执行中的参数设置与动作规范
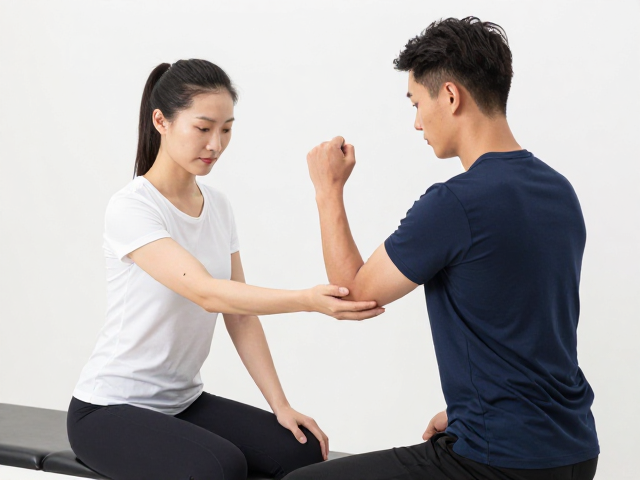
在具体执行层面,手功能桌的高度、倾斜角度需根据患者肘关节当前的活动范围(ROM)进行个性化微调。例如,对于肘关节屈曲受限的患者,桌面可设置为略微倾斜,使前臂在重力辅助下自然下垂,降低启动动作的能量消耗。与此同时,上肢协调训练器的阻力参数应设定为低于患者最大自主收缩力的50%-70%,以确保动作过程中的流畅性。训练过程中,患者需注视训练器屏幕或指示灯,眼睛与肘关节运动平面保持平行,以视觉反馈强化动作准确性,每次训练周期通常控制在15-20分钟,组间休息不少于2分钟,以防止肌肉疲劳引起的动作变形。
动作设计需严格遵循等速或等张原则,避免爆发性用力。以肘关节屈伸为例,患者双手置于训练桌固定把手,利用协调训练器的引导,进行缓慢的屈肘至最大耐受角度,再匀速伸肘。在此过程中,肩关节需保持相对稳定,不可出现耸肩或躯干代偿性扭转。若患者存在前臂旋前或旋后受限,可调整训练器把手的角度,引入旋转维度,但旋转幅度需控制在无痛范围内。每次训练结束后,需记录肘关节主动活动度的变化数据,对比训练前后的角度差异,以便动态调整后续的训练阻力与频率,确保训练负荷处于超量恢复的有效区间。
多场景应用与长期康复效能评估
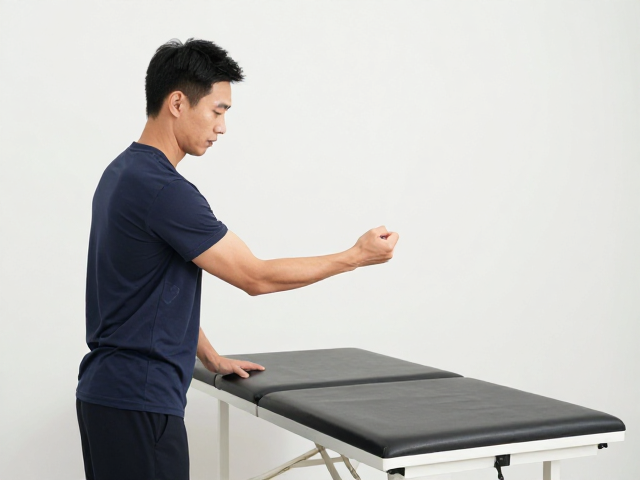
该组合方案在脑卒中后偏瘫、肘部骨折术后及神经损伤康复场景中展现出较好的适应性。对于脑卒中患者,由于中枢神经受损导致的运动控制障碍,单纯的力量训练难以改善精细动作,而协调训练器的节拍性提示能有效激发对侧半球的功能重组。在肘部骨折术后,早期阶段利用训练桌的支撑特性进行等长收缩训练,中期引入协调器的低阻力活动度练习,有助于逐步恢复关节滑液分泌,减少粘连形成。不同病理阶段的目标明确,从被动的关节松动到主动的协调控制,形成了严密的阶梯式康复路径。
长期跟踪数据显示,规范使用该组合训练方案的患者,在肘关节功能独立性评定量表(FIM)的得分提升上优于单一训练组。关键在于其解决了传统康复中“只练力不练控”或“只练动不练稳”的痛点。通过手功能桌提供的高稳定性环境,患者能够更专注于动作的质量而非完成动作本身,这种专注度的提升加速了运动学习的进程。此外,协调训练器提供的即时视觉或听觉反馈,增强了患者的参与动机,使枯燥的重复性动作更具游戏化特征,从而提高了长期训练的依从性,为肘关节功能的最终回归日常生活奠定了坚实基础。