儿童康复机构下肢机器人训练设备急停保护怎么选?
按摩与理疗设备全品种 · 步态训练设备 · 2025-11-18
文章摘要
急停保护的核心场景与物理响应机制 儿童康复训练中,下肢机器人辅助患者进行步态或关节活动训练时,急停保护并非单一按钮的简单切断,而是涉及机械结构、电气控制与人机交互的多维响应体系。当训练过程中患者出现突发肌肉痉挛、意识模糊或设备发生异常卡顿,操作员或患者本人需要立即终止运动,此时急停装置的物理触发必须能在毫秒级时间内切断驱动源。不同于普通停止功能会执行减速缓冲,急停逻辑要求设备进入自由轮转或机械抱
急停保护的核心场景与物理响应机制
儿童康复训练中,下肢机器人辅助患者进行步态或关节活动训练时,急停保护并非单一按钮的简单切断,而是涉及机械结构、电气控制与人机交互的多维响应体系。当训练过程中患者出现突发肌肉痉挛、意识模糊或设备发生异常卡顿,操作员或患者本人需要立即终止运动,此时急停装置的物理触发必须能在毫秒级时间内切断驱动源。不同于普通停止功能会执行减速缓冲,急停逻辑要求设备进入自由轮转或机械抱死状态,以消除惯性带来的二次伤害风险。
在实际操作场景中,急停按钮通常采用高醒目的红色蘑菇头设计,并需具备自锁功能,即触发后需手动旋转或拉出才能复位,防止误触后设备自动重启。对于下肢机器人而言,急停信号需同时作用于伺服驱动器的使能端和气动或液压系统的泄压阀。若设备依赖电机抱闸,急停瞬间抱闸需克服负载惯性迅速闭合;若为液压驱动,则需确保泄压阀能快速释放压力,避免油路残余压力导致肢体意外位移。这种底层硬件的联动响应,是保障儿童在被动运动中安全的第一道防线。
传感器监测与软件逻辑的安全冗余
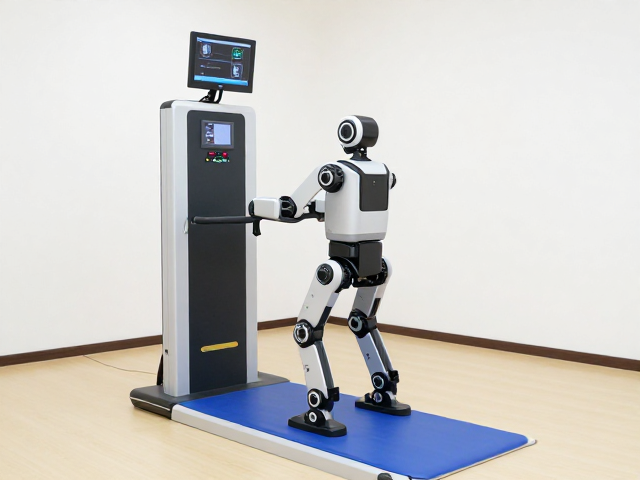
除了物理急停按钮,现代康复机器人普遍采用多维传感器数据作为软件层面的急停触发源。扭矩传感器、位置编码器以及力矩反馈模块会实时监测患者关节受力情况。当检测到关节扭矩超过预设的安全阈值(例如某型号设备设定为200Nm瞬间峰值),控制系统应立即判定为异常对抗或机械干涉,并通过软件逻辑强制切断动力输出。这种基于数据触发的急停保护,能够应对操作员未及时发现细微异常的情况,形成“人防+技防”的双重保障。
软件逻辑中还需设置急停响应时间的容错范围。不同品牌设备的控制周期存在差异,从传感器数据采集到驱动器执行停止指令,整个链路的时间延迟应控制在行业通用的安全范围内,通常要求从触发信号发出到电机完全停止的时间不超过规定毫秒数。此外,急停状态下,系统应屏蔽所有常规运动指令,仅保留维护模式下的手动微调权限,且手动微调需通过独立的安全钥匙或双重确认信号才能激活,防止患者在意识恢复初期因无意识动作导致设备误动。
合规标准与测试验证的真实依据
选购时需关注设备是否通过国家医疗器械注册标准中的电气安全测试,特别是涉及GB 9706.1医用电气设备安全通用要求中的急停电路独立性规定。急停回路不应依赖单一的软件指令,而应采用硬接线回路,确保即使控制主板死机或软件崩溃,物理急停信号仍能通过独立的安全继电器切断动力。这一设计符合医疗器械电气安全的基本逻辑,是避免系统性失效导致伤害的关键指标。
在验证急停性能时,可要求供应商提供第三方检测报告中关于急停响应时间的具体数据。例如,报告中应明确标注从按下急停按钮到驱动单元输出扭矩降至安全范围(如5Nm以下)的时间间隔。对于下肢机器人,还需关注急停后肢体的保持能力,即在断电或急停状态下,机械结构是否能通过自锁或抱闸力矩抵抗患者体重产生的重力矩,防止肢体滑落或坠落。这些数据应能在设备说明书或技术档案中找到对应条目,而非口头承诺。
日常维护与功能自检的操作规范
急停保护系统的可靠性依赖于严密的日常维护。操作人员需每日训练前执行急停功能自检,通过触发急停按钮观察设备是否立即停止运动,并检查急停指示灯是否正常亮起。对于带有传感器反馈的设备,还需确认急停复位后,各关节位置传感器读数是否归零或处于初始安全位置,防止因传感器漂移导致后续训练出现偏差。
维护过程中需定期检查急停按钮的机械结构是否松动,蘑菇头表面的防滑纹路是否磨损,确保紧急情况下能快速准确触发。同时,检查急停回路的光耦隔离器件或安全继电器是否有老化征象。若设备支持远程监控,应定期查看急停触发日志,分析历史急停事件的触发源(是人为按下还是传感器触发),以此优化训练参数设置,减少因参数不当导致的误触急停,从而在保障安全的同时提升训练效率。