下肢机器人训练设备与步态参数分析,精准优化机器人下肢步态训练系统
按摩与理疗设备全品种 · 步态训练设备 · 2025-10-27
文章摘要
下肢机器人训练设备的核心架构与运动学基础 下肢机器人训练设备通常由高自由度机械臂、力位混合控制单元以及多维传感器阵列构成,其核心在于模拟人体下肢在矢状面、冠状面和横截面上的复杂运动轨迹。现代设备普遍采用伺服电机驱动配合谐波减速器,以实现高精度的位置与扭矩控制,确保患者在训练过程中能够获得稳定且符合生物力学规律的辅助或阻力。这种机械结构的设计初衷是替代传统人工手法治疗中因人力差异导致的标准化不足问
下肢机器人训练设备的核心架构与运动学基础
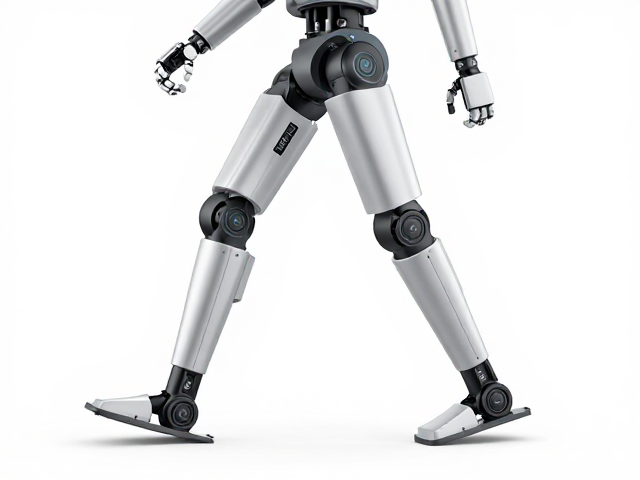
下肢机器人训练设备通常由高自由度机械臂、力位混合控制单元以及多维传感器阵列构成,其核心在于模拟人体下肢在矢状面、冠状面和横截面上的复杂运动轨迹。现代设备普遍采用伺服电机驱动配合谐波减速器,以实现高精度的位置与扭矩控制,确保患者在训练过程中能够获得稳定且符合生物力学规律的辅助或阻力。这种机械结构的设计初衷是替代传统人工手法治疗中因人力差异导致的标准化不足问题,通过刚性连接与柔性控制的结合,重建患者神经肌肉系统的本体感觉反馈。
在运动学层面,设备需严格遵循人体步态周期的动力学特征,涵盖从足跟触地、足底承重、摆动期到足趾离地的完整闭环过程。传感器系统实时采集关节角度、地面反作用力及肌电信号,通过逆动力学模型计算所需的辅助力矩。这种基于物理模型的控制策略,使得设备能够根据患者的实时运动状态动态调整输出参数,避免硬性牵引造成的二次损伤,为后续步态参数的精细化分析提供坚实的硬件数据支撑。
步态参数的量化采集与多维分析体系
步态参数分析依赖于高精度传感器对时间-空间变量及动力学变量的捕捉,主要涵盖步长、步频、步宽、支撑期与摆动期比例等关键指标。通过在地面压力板或鞋垫嵌入式传感器中获取足底压力中心(COP)轨迹,研究人员能够精确计算单腿支撑时间占比,进而评估患者的平衡能力与负重分布特征。这些基础参数不仅反映了下肢运动的宏观规律,更是识别偏瘫、脑卒中或脊髓损伤患者步态异常模式的基础依据。
除了基础的时间-空间变量,动力学参数如关节力矩、功率输出及地面反作用力峰值,揭示了肌肉骨骼系统内部的力学交互机制。通过分析髋、膝、踝关节在步态周期各阶段的力矩变化,可以量化肌肉协同作用的有效性。例如,膝关节伸展力矩的不足常指示股四头肌功能减弱,而踝关节跖屈力矩的缺失则与腓肠肌或比目鱼肌功能受损密切相关。多维数据的融合分析,使得训练系统能够从单纯的运动模仿转向基于生物力学本质的功能重建。
精准优化策略与自适应训练逻辑
精准优化依赖于对采集数据的实时反馈与控制算法的动态调整,核心在于建立患者个体化步态模型与理想参考轨迹的误差映射。系统通过对比患者当前步态参数与预设的健康参考值,识别出力矩输出偏差或时序错位的具体环节。基于此,自适应控制算法实时调整辅助力的大小与相位,确保训练过程始终处于患者可耐受且具挑战性的最佳区间,避免过度训练导致的疲劳或训练不足带来的无效刺激。
此外,优化过程引入了渐进式负荷机制,根据患者运动能力的改善情况,动态调整训练难度。当检测到患者能独立完成指定轨迹且动力学参数趋于稳定时,系统逐步减少辅助力比例,增加主动运动成分。这种从“被动辅助”到“主动参与”的过渡,严格遵循神经可塑性原理,促进大脑皮层对运动指令的重新编码。通过持续迭代优化,训练方案能够精准匹配患者不同恢复阶段的生理需求,实现从基础关节活动到功能性步态重建的无缝衔接。